登录社区云,与社区用户共同成长
邀请您加入社区
一个大消息:百度阳泉智能云计算中心(二期)项目已经完成签约并正式开工建设。这是短短一个月内,继保定两个云计算中心奠基之后,百度在基础设施领域的又一个大手笔。持续加大数据中心基础设施的投入与建设,是近年来以百度为代表的大型科技公司最为明显的趋势之一。根据Synergy Research数据,2018年,全球前二十大云和互联网公司对于数据中心的运营成本支出高达320亿美元,云数据中心数量同比增长1..
在前面的分享中,我们讲了在嵌入式设备中运行ROS2AcmeIot-3-在嵌入式设备中运行ROS2PX4中的ROS2桥接应用PX4-16-ROS2Bridge在AcmeGCS中支持ROS2AcmeGCS-18-支持ROS2我们在嵌入式设备、飞控与地面站软件中都应用ROS2作为通信框架,如图所示:在之后的分享中我们将分享一些关于ROS2的内容,在深入了解ROS2的细节或者开始使用ROS2前,大致了解它
1、需要先标定相机的内参和外参。当前测试使用的主要是虚拟的测试视频,所一相机的内参都是相同,相机内参为根据上述的参数就可以自己算图像的坐标点和相机坐标点的对应坐标,计算公式如下所示:真实图像上的坐标点(个人理解就是校正后的图像坐标点)系数相机的内参(参见上述的数据a0=160、a2=-0.002、a3=0、a4=0)半径根据相机的内参数据就可以计算语言图像的矫正图像,一下是相机的矫正图像效果图像。
一、基于模型的设计基于模型的设计方法(MBD,Model Based Design)采用图形化设计和自动化代码生成,不同于基于手工编程和纸上规范的传统编程方法,具有如下优点:(1)在统一的开发测试平台上,允许从需求分析阶段就开始验证,并做到持续不断的验证与测试;(2)产品的缺陷暴露在产品开发的初级阶段,开发者把主要精力放在算法和测试用例的研究上,嵌入式代码的生成和验证则留给计算机去自动完成;(3)
转载自:在ROS环境下使用KCF算法追踪图像 - 知乎在ROS环境下使用KCF算法追踪图像Float up应似飞鸿踏雪泥。项目是基于dji的DJI Onboard SDK中关于云台相机控制的例子(已经被抛弃/obsoleted),但是大疆是直接在linux下执行的,并没在ros环境下开发,为了后续开发的方便(后续我自己也得做云台控制),我将其做了一些调整,让其能在ROS环境中运行。开始依赖Ros整
1)3种交互方式之显式交互(语音以及显示)3)笔试求AC,可以不考虑空间复杂度,但是面试既要考虑时间复杂度最优,也要考虑空间复杂度最优。
从无人货运到自动驾驶汽车,自动驾驶正在改变我们的出行方式,智能交通正在加速构建。而机器学习就是实现它的核心技术,也被称为自动驾驶的“大脑”。众所周知,自动驾驶依赖昂贵的激光雷达或者复杂的可视化智能方案,都是大公司的专属,那么问题来了,普通人要如何低成本参与并学习机器学习在自动驾驶中的应用呢?亚马逊云科技给出的答案就是 DeepRacer 竞赛。它将机器学习降低到非专业人士的层面,使编程爱好者也可以
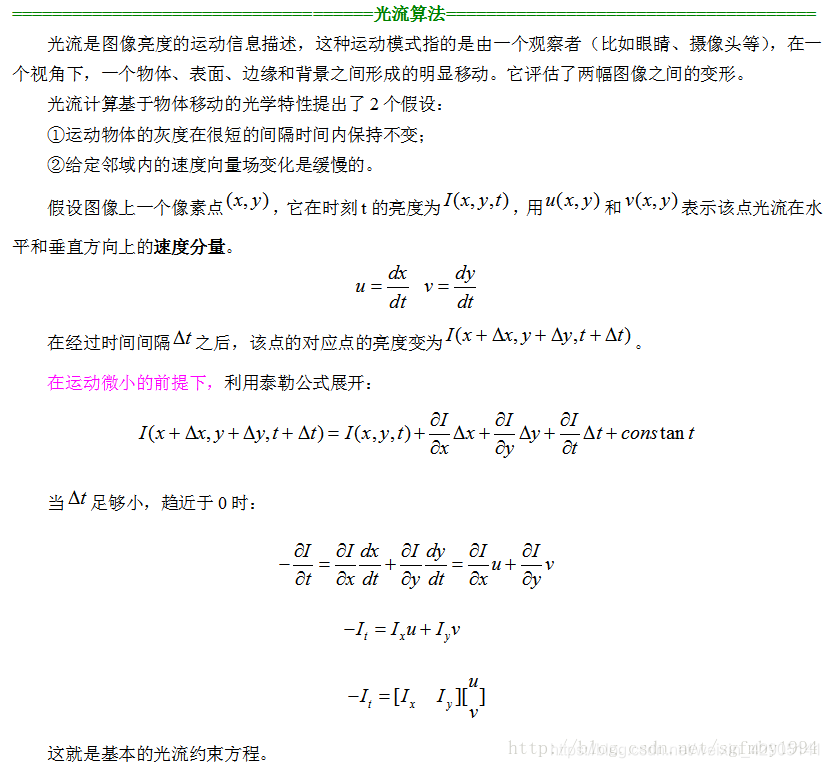
1. Optical Flow2. KLTKLT 算法本质上也基于光流的三个假设,不同于前述直接比较像素点灰度值的作法,KLT 比较像素点周围的窗口像素,来寻找最相似的像素点。参考:总结:光流–LK光流–基于金字塔分层的LK光流–中值流KLT 光流算法详解KLT角点跟踪算法(LK)学习(一)——算法原理...
作者|论文推土机 编辑| 自动驾驶之心原文链接:https://zhuanlan.zhihu.com/p/720354857点击下方卡片,关注“自动驾驶之心”公众号戳我-> 领取自动驾驶近15个方向学习路线>>点击进入→自动驾驶之心『端到端自动驾驶』技术交流群本文只做学术分享,如有侵权,联系删文PPAD: Iterative Interactions of Predict...
使用ffmpeg x264进行编码的时候,avcodec_open报错:[libx264 @ 00021bb0]broken ffmpeg default settings detected[libx264 @ 00021bb0]use an encoding preset (vpre)解决方法:在 x264 的source file encoder/encoder.c 中找到该报错的地方/* D
推荐使用x()y()z()成员函数访问的元素,因为它们语义明确、不易出错,且性能最优。在需要高性能或与 C 库交互时,可使用data()指针。
一、背景:在10.lego-loam的编译、安装、运行以及结果的保存的基础上进行地面点和非地面点的提取.使用的PCD数据是10.lego建图保存的,使用的方法是PCL的平面分割,用RANSAC分割法,更多注释见如下代码.二、代码:#include <iostream>#include <pcl/io/pcd_io.h>//#include <pcl/io/ply_io
本系列教程作者:小鱼公众号:鱼香ROSQQ交流群:139707339教学视频地址:小鱼的B站完整文档地址:鱼香ROS官网版权声明:如非允许禁止转载与商业用途。3.4.2 使用非OOP方法编写一个节点创建好了li4.py,接着我们就可以正式编写代码。大家看到我们的标题是使用非OOP方法编写节点,OOP就是所谓的面向对象编程,如果你不理解也没关系,小鱼下面会跟大家一一讲解。1.开始编写程序编写ROS2
多目标多头蒸馏模块:我们看到轨迹模仿学习之后的轨迹还过了其他的MLP,这就是其他头,它的目标也是不一样的,第一个是跟碰撞相关的,第二个是跟行驶区域相关的,第三个是跟舒适度相关的,也就是说不同的评判指标都有一个teacher,之前的模仿学习就是人类的teacher,那么这些teacher是怎么来的呢?本文作者提出的新的范式,就是规划模块是多模的输出,同时,目标也是多样性的,即不仅是GT的轨迹也同时引
参考:https://www.cnblogs.com/ironstark/p/5008258.html1. 点云分割的精度在之前的两篇博客里介绍了 RANSAC 点云分割算法和基于邻近信息的点云分割算法。基于 RANSAC 的点云分割算法显然是意识流的,它只能割出大概的点云(可能是杯子的一部分,但杯把儿肯定没分割出来)。基于欧式距离的点云分割算法面对有牵连的点云就无力了(比如风筝和人,在不用三维形
本文是针对港科大论文Robust and Efficient Quadrotor Trajectory Generation for Fast Autonomous Flight的一个说明,组内学习交流用。1. 背景一, 多项式的轨迹优化
简介:在交通地图中有红绿灯组件,一般放置在T形或者十字路口处,车辆行驶过程中,需要检测红绿灯信号来控制车辆启停,以符合基本的交通规则。红绿灯识别基本分为图像截取、斑点检测、颜色识别三步来实现。
https://mp.weixin.qq.com/s?__biz=MzI1MjkzMTcwOQ==&mid=2247651796&idx=8&sn=bf808691abf89cfb3e21087e7bb90da1&chksm=e9d0eac6dea763d07d5375f4902d0ffee17bda4e5ab567c2ebd0951fe1b65b879a0b185f448b&scene=27
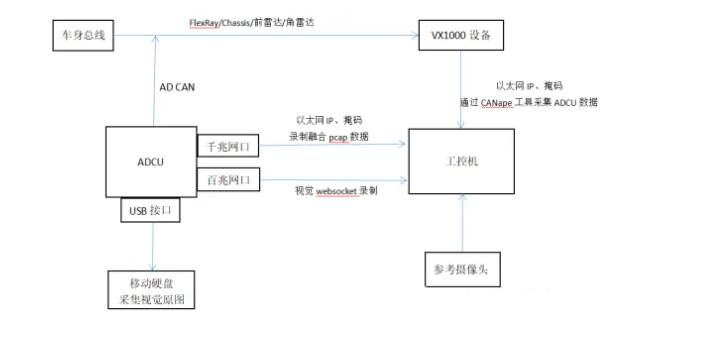
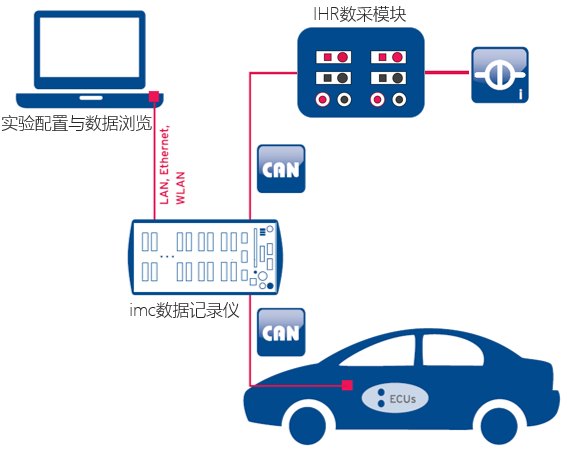
本文针对自动驾驶汽车道路测试相关内容进行了梳理,仅供参考。首先大家最想知道的应该就是公共道路测试的时候会用到哪些设备?硬件结构是什么样的?
DS18B20是常用的数字温度传感器,其输出的是数字信号,具有体积小,硬件开销低,抗干扰能力强,精度高的特点。传感器可在3~5.5V电压工作,测温范围可达-55℃~+125℃(虽然芯片手册能到这个范围个人建议留有70%余地使用,原因你懂的),精度的话也能到±0.5℃(在-10 --- 85℃范围内)传感器较为简单,基本的关于测温范围精度参数就是如上了。下图为常见搭建好简易电路的DS18B20模块.
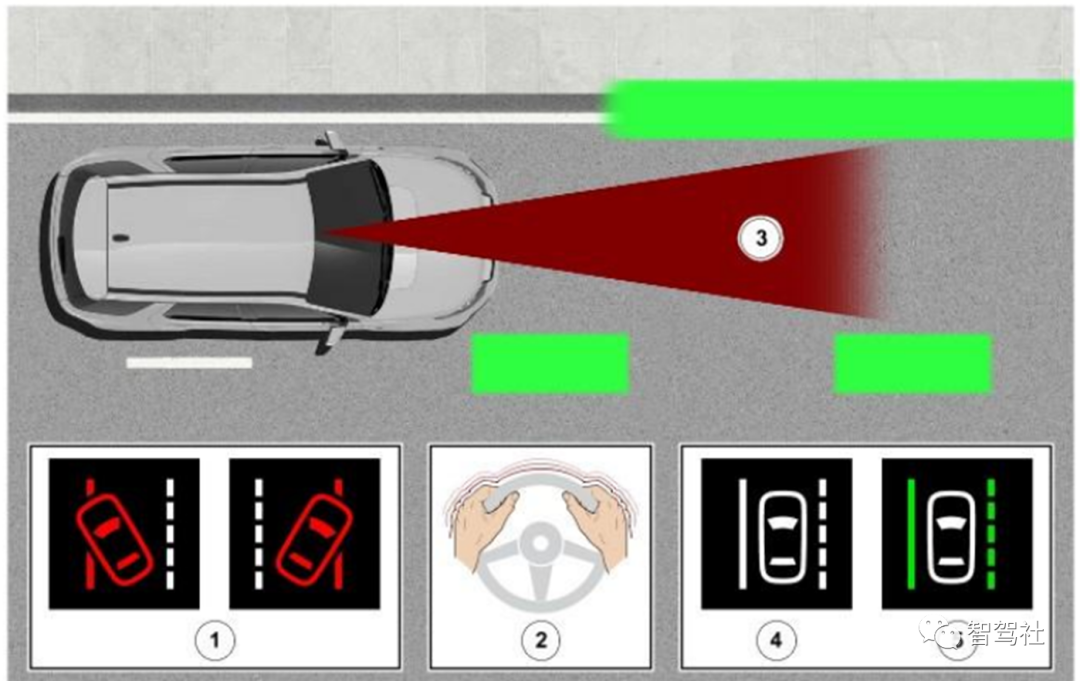
在智能驾驶相关功能测试中,都是从测试条件、测试系统安装与配置,测试流程及测试是否通过的KPI几个方面来看。测试条件其中测试条件包含测试环境条件、测试道路条件、测试车辆条件等方面。测试环境条件:a) 测试地点应在平坦、干燥的沥青或混凝土表面。b) 温度范围应是10±30℃。c) 测试地点的可见车道标记应处于良好状态,符合国家规定GB-5768,需要的请联系小编(微信 zhijiashexiaomin
SLAM 轨迹的对齐和评估时, 多用 Umeyama 算法实现.该算法从给定的两个欧几里得空间的关联点集中找出最小误差平方意义下的相似变换参数 (Similarity Transformation, 旋转+平移+缩放)[1]在上一篇博文中, 我们已经详细推导了该算法的数学原理.这里我们看一下实际应用中 Umeyama 算法的源码实现, 分别是- Eigen[2]中 Umeyama 算法源码- PC
目录calcCurvature函数详解calcCurvature函数详解calcCurvature函数原型如下:double PurePursuit::calcCurvature(const geometry_msgs::Point& target) const{double kappa;const geometry_msgs::Point pt = calcRelativeCoordin
【TSP问题】基于遗传算法求解旅行商问题matlab源码1 算法介绍1.1 TSP介绍“旅行商问题”(Traveling Salesman Problem,TSP)可简单描述为:一位销售商从n个城市中的某一城市出发,不重复地走完其余n-1个城市并回到原出发点,在所有可能路径中求出路径长度最短的一条。旅行商的路线可以看作是对n城市所设计的一个环形,或者是对一列n个城市的排列。由于对n个城市所有可能的
1.http://localhost:8080/add/login -->用于登录温馨提示:a.测试接口是否能够返回数据需要用到Postman软件,如果电脑没有下载的话需要提前安装呦!b.第一次使用需要安装express,具体操作可以在终端窗口完成初始化需要输入 npm init --yes,执行完后再输入 npm i express 按下回车键,可以看到装有50多个包,因为我已经安装过了,
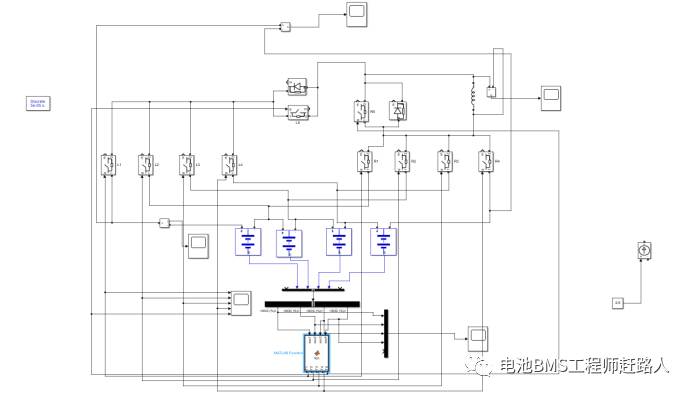
长寿命电池密码,电池包均衡控制算法详解
链接:https://pan.baidu.com/s/1kjHSec1N9jAnvSWE9wHwPQ提取码:87j4 pip install kitti2bag需要更改kitti2bag点云的强度信息,不然会出现如下情况 whereis kitti2bag将i改为intensity kitti2bag -t 2011_10_03 -r 0027 raw_syncedrosbag play kitt
SIL(software in-the-loop)测试,软件在环测试,通过运行系统环境中的车辆模型和虚拟ECU中的I/O模型来模拟控制器所需的各种传感器信号,并能接收台架传感器的信号和虚拟ECU发出的控制信号,从而与被测虚拟ECU的代码信息(包括基础软件和硬件参数等)和系统环境模型相连接,最终实现闭环仿真对控制系统进行测试验证。SIL测试应用背景随着电控系统技术的飞速发展,ECU在车辆上的应用领域
UniAD代表了自动驾驶架构设计的一次重要尝试,它打破了传统模块化系统的边界,探索了更紧密集成的可能性。从学术角度看,UniAD在nuScenes等基准测试上的出色表现证明了这种方法的潜力。然而,从工程实现角度来看,UniAD距离量产应用仍有相当距离。
新能源汽车整车静态电流测试解决方案
为什么进行自动化测试.自动化测试的好处:1)缩短测试周期计算机行业更新迭代快速,大量频繁的回归测试消耗时间,自动化测试能够将重复的实行交给计算机去做,加快测试速度。2)避免人为出错测试人员不可能持续高度集中,并且人类易受外界影响(头疼脑热,精神不振),可能会造成人为错误3)测试信息存储自动化测试将测试信息和数据储存在文件中,思路清晰明确,交接方便自动化测试的分类性能测...
车路协同高速公路建设的思考与实践车路协同高速公路建设思考目前智慧高速的系统中中已包括了养护、路政、巡查、稽查、收费、监控、应急管理等等业务。对于车路协同来说,不是另建一套系统进行交通管理,而是作为一个补充融入到原有系统中,解决原有技术解决不了的问题。比如,原有交通数据采集中已包括了大量的视频、线圈、微波测速、浮动车、互联网的数据,车路协同技术可以增加车载终端提供的GPS、紧急故障、驾驶意图等数据,
540度全景影像是什么540度全景影像是在360度全景影像基础上的升级功能,它增加了更多的摄像头来收集周围的图像数据。通常,这些摄像头分布在车辆的更多位置,例如车顶、车底等,以便更全面地捕捉车辆周围的情况。在开启全景影像功能时,这些摄像头收集的图像数据会被系统处理并拼接在一起,形成一个从车顶鸟瞰的全景俯视图。这种视图可以提供更全面的视野,帮助驾驶员更好地了解车辆周围的环境,从而提高驾驶安全性和便利
VLP-16跑通Lego-LOAM欢迎使用Markdown编辑器新的改变功能快捷键合理的创建标题,有助于目录的生成如何改变文本的样式插入链接与图片如何插入一段漂亮的代码片生成一个适合你的列表创建一个表格设定内容居中、居左、居右SmartyPants创建一个自定义列表如何创建一个注脚注释也是必不可少的KaTeX数学公式新的甘特图功能,丰富你的文章UML 图表FLowchart流程图导出与导入导出导入
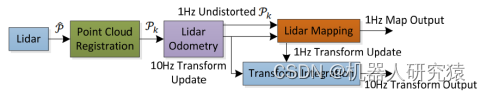
连载文章,长期更新,欢迎关注:不管是Gmapping还是Cartographer,通常都是采用单线激光雷达作为输入并且只能在室内环境运行。虽然Cartographer支持2D建图和3D建图模式,但是Cartographer采用3D建图模式构建出来的地图格式仍然为2D形式的地图。这里介绍一种用在室外环境的激光SLAM算法,即LOAM算法。该算法利用多线激光雷达,能构建出3D点云地图。LOAM算法是一
路径规划算法——Cell Decomposition做个正直的人思想cell decomposition算法看名字,即将整个的search space分解(decomposition)为许多的相互毗邻的cell,然后把这些cell表示为一个node,每两个相邻的cell所对应的两个node用edge连接。这样整个search space就变成了一个graph。随后应用一些图搜索算法(比如深度优先搜
Apollo 6.0 二次规划算法详解,欢迎关注我的知乎账号,不定期更新前沿规划控制算法的解读,欢迎讨论交流~~~ 详情欢迎访问下面链接Apollo 6.0 QP(二次规划)算法解析 - steve的文章 - 知乎 https://zhuanlan.zhihu.com/p/325645742...
在自动驾驶领域,主观评价工作是评估自动驾驶系统表现的一个重要方面,特别是在系统的驾驶行为、用户信任度、舒适度和接受程度等方面。由于这些方面很难通过纯粹的数据或算法性能来全面衡量,主观评价为理解自动驾驶系统如何影响真实用户提供了关键视角。
目录pure pursuit纯跟踪算法的简介源码分析文件简介涉及到的两个类框架性函数介绍算法实现函数(按顺序介绍)computeLookaheadDistancegetNextWaypointcalcCurvaturecalcRelativeCoordinatecanGetCurvatureconvertCurvatureToSteeringAnglepure pursuit纯跟踪算法的简介pur
2022 CVPR上,特斯拉宣布将在其自动驾驶车辆中发布一种全新的算法,这个算法被命名为Occupancy Networks,之前以object为中心的技术在目标的形状或外观不明确的开放世界交通场景中可能会失败。这些障碍物也称为长尾障碍物,包括可变形的障碍物,如两节拖车;异形障碍物,如翻车的车辆;未知类别的障碍物,如道路上的碎石、垃圾;部分遮蔽的物体等。因此,迫切需要对这些长尾问题进行更稳健的表示
参考资料开源项目:https://github.com/Archer0v0/PythonRobotics/tree/master/PathTracking/pure_pursuitWiki:https://en.wikipedia.org/wiki/Ackermann_steering_geometry数学推导
Argoverse是一个大规模的自动驾驶数据集,由Argo AI公司发布。它包含了多个城市和天气条件下的驾驶数据,包括激光雷达、相机、GPS、IMU等多种传感器数据
作者提出MVSNet,基于多视图图像的深度估计网络。在网络中,首先在2D图像上进行特征提取得到特征图,然后通过可微分的单应变换,基于参考视图的相机视锥体构建3D代价体。然后使用3D卷积对代价体进行正则化,回归得到初始的深度图;初始的深度图通过参考图像优化得到最后的深度图。MVSNet可以灵活地处理任意数量视图,因为基于方差的代价指标可将多个特征代价提融合为一个特征代价体。MVSNet在大规模室内数
汽车HiL测试简单介绍及其优势在本文中,我们会介绍汽车HIL(Hardware-in-the-loop)仿真测试的基本概念以及其相对于其他类型测试MIL(Model-in-the-loop)、SIL(Software-in-the-loop)以及PIL(Processor-in-the-loop)所具有的优势。HIL仿真测试是一种功能强大的测试方法,可以用于更加有效的测试嵌入式控制系统。当测试嵌入
Undefined reference to ‘google::FlagRegister::FlagRegister<bool>(char const*,char const*,bool*,bool*)’问题解决方法:到github上搜索下载一个lio-mapping-master,打开里面的cmake 复制cmake目录下的2个文件3.放到原先创建的工作空间里面的lidar_loca
相比于我在之前文章中使用过的模拟器CARLA,highway-env环境包明显更加抽象化,用类似游戏的表示方式,使得算法可以在一个理想的虚拟环境中得到训练,而不用考虑数据获取方式、传感器精度、运算时长等现实问题。对于端到端的算法设计和测试非常友好,但从自动控制的角度来看,可以入手的方面较少,研究起来不太灵活。行动吧,在路上总比一直观望的要好,未来的你肯定会感 谢现在拼搏的自己!如果想学习提升找不到
整车Can网络基本结构什么是ECU?什么是CAN网络?CAN网络的优势CAN网络-当今主流结构图功能快捷键合理的创建标题,有助于目录的生成如何改变文本的样式插入链接与图片如何插入一段漂亮的代码片生成一个适合你的列表创建一个表格设定内容居中、居左、居右SmartyPants创建一个自定义列表如何创建一个注脚注释也是必不可少的KaTeX数学公式新的甘特图功能,丰富你的文章UML 图表FLowchart
平面拟合算法实现点云中的地面部分提取由于上一篇提出的基于ROS的通过计算夹角实现点云中的地面部分提取中存在以下不足:1、存在少量噪点,不能彻底过滤出地面;2、非地面的点容易被错误分类,造成非地面点缺失;3、对于目标接近激光雷达盲区的情况,会出现误分割,即将非地面点云分割为地面。本文记录一种新的地面分割方法,在可靠性、分割精度方面均优于上一篇提出的基于ROS的通过计算夹角实现点云中的地面部分提取方法
SLAM(Simultaneous Localization and Mapping)是一种用于机器人和计算机视觉领域的技术,旨在通过传感器(如相机、激光雷达等)获取环境信息,同时进行定位和地图构建。以下是SLAM的详细介绍,包括其基本原理、主要组件、算法类型、应用场景以及面临的挑战。
PMA(Physical Media Attachment)物理介质链接子层,主要是设备的互操作性测试,从硬件层面的端口,链接通讯的时延,交互件之间的线缆诊断测试出发,主要测试端口的互连互通性能,检测发送器和接受器发送或接收信号是否符合以太网TC8测试标准。IOP(Interop-erability Tests)ECU节点的IOP测试,常用的百兆及千兆汽车以太网设备按照OPEN TC8的测试标准开