登录社区云,与社区用户共同成长
邀请您加入社区
转载自:在ROS环境下使用KCF算法追踪图像 - 知乎在ROS环境下使用KCF算法追踪图像Float up应似飞鸿踏雪泥。项目是基于dji的DJI Onboard SDK中关于云台相机控制的例子(已经被抛弃/obsoleted),但是大疆是直接在linux下执行的,并没在ros环境下开发,为了后续开发的方便(后续我自己也得做云台控制),我将其做了一些调整,让其能在ROS环境中运行。开始依赖Ros整
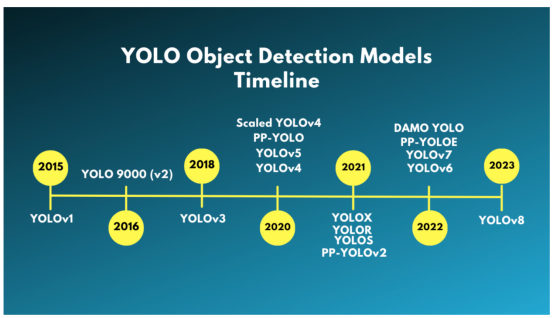
创作不易,点赞收藏,谢谢!如有交流需要,请关注微信公众号“笔名二十七画生”!摘要YOLO已经成为机器人、无人驾驶汽车和视频监控应用中的中心实时目标检测系统。我们对YOLO的演变进行了全面分析,从原始的YOLO到YOLOv8、YOLO-NAS和带有Transformers的YOLO,检查了每个迭代中的创新和贡献。我们首先描述了标准指标和后处理方法;然后,我们讨论了每个模型的网络架构和训练技巧的主要变
本文的python源代码来自:https://github.com/gameinskysky/PythonRobotics/blob/master/PathTracking/pure_pursuit/pure_pursuit.py纯跟踪算法的原理,详见https://blog.csdn.net/gophae/article/details/100012763原文链接:https://blog.cs
SORT跟踪算法
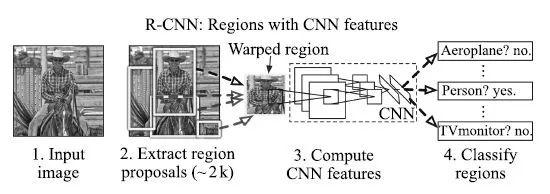
在目标检测中,有许多经算法如Faster RCNN、SSD和YOLO的各种版本,这些算法利用深度学习技术,特别是卷积神经网络(CNN),能够高效地在图像中定位和识别不同类别的目标。Faster RCNN是一种基于区域提议的目标检测算法,通过引入区域建议网络(RPN)来生成候选框,然后使用分类器和回归器来识别和精确定位目标。SSD(Single Shot MultiBox Detector)是一种单
基于点的跟踪思想,通过预测目标的中心点来进行跟踪,同时实现检测与跟踪的同步,结合目标检测和运动估计,使得在处理动态场景时更高效、更准确。通过同时处理目标的位置信息和运动轨迹,CenterTrack 能够实时跟踪多个物体。
ROS系统下gazebo环境中,无人机结合目标跟踪算法(SiamCar),完成对物体的跟踪(可以是小车或者其他的),然后给出轨迹对比图等评估指标。1.、小车直线运动无人机跟踪,在rviz上显示小车和无人机的运动轨迹(同时保存小车和无人机运动过程中的坐标位置)3、两辆小车(一模一样的),一辆不动,另一辆作直线运动然后无人机跟踪并经过第一辆的旁边,显示轨迹,保存坐标。运行环境:ros (建议Ubunt
Python基于Transformer和卷积神经网络(CNN)的网络入侵检测系统(IDS)(包含详细的完整的程序和数据)_IDS-CNN资源-CSDN文库https://download.csdn.net/download/xiaoxingkongyuxi/89886880。借助深度学习方法,本系统不仅具备较好的性能,还为未来进一步改进提供了坚实的基础。的网络入侵检测系统的完整代码,包括数据预处理
【对RPN的学习记录】定义:Region Proposal的中文意思是“区域选取”,也就是“提取候选框”的意思,所以RPN就是用来提取候选框的网络。RPN第一次提出是在Faster R-CNN: Towards Real-Time Object Detection with Region Proposal Networks论文中,用于目标检测。它是一个完全卷积的网络,它可以同时预测每个位置上的对象
flyfish
基于DCF的跟踪算法综述1. SRDCF(2015,ICCV,Martin Danelljan)a.问题:DCF方法利用训练样本的周期假设在目标领域训练分类器,解决了缺少训练数据的问题,但是引入了边界效应,降低了跟踪模型的质量b.贡献:引入了“spatial regularization component",利用其空间位置来惩罚相关滤波器的系数c.优化方法:基于迭代高斯赛德尔2.ATOM(201
SLAM(Simultaneous Localization and Mapping)是一种用于机器人和计算机视觉领域的技术,旨在通过传感器(如相机、激光雷达等)获取环境信息,同时进行定位和地图构建。以下是SLAM的详细介绍,包括其基本原理、主要组件、算法类型、应用场景以及面临的挑战。
多假设跟踪算法(MHT)是一种数据关联算法,采用延迟决策策略,即每当已存在轨迹与观测发生关联冲突的情况时,就形成备选关联假设,并将假设传播到未来,预期随后的观测将解决不确定性。该算法能够有效的利用目标的时空特征。链接: https://pan.baidu.com/s/1y8QExHSu-jsZM79Tixl_LA?pwd=7n5b 提取码: 7n5b。以下链接为MHT的基础MATLAB代码,仅供学
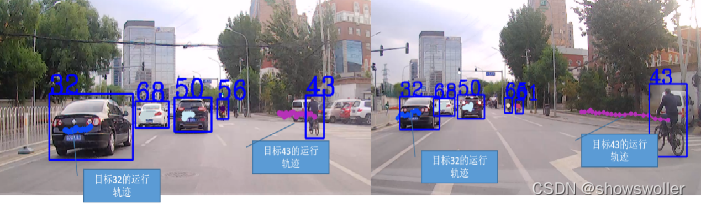
目前,主流的目标跟踪算法大多采用"Tracking-by-Detection"策略,即依赖目标检测的结果来进行目标跟踪。DeepSORT是一个代表性的算法,它也采用了这一策略。DeepSORT对目标进行跟踪,每个边界框(bbox)的左上角数字用于标识唯一的目标ID。DeepSORT的前身是SORT(SimpleOnlineandRealtimeTracking)算法,SORT是一种目标跟踪器,由目
Kalman滤波算法的原理可以参考:以sort算法为例, 算法中使用到了卡尔曼滤波。其作用是:通过t-1帧的结果, 通过卡尔曼滤波的predict过程得到目标在t帧的先验估计, 同时在t帧通过检测模型得到检测结果, 对先验估计值和检测结果进行匈牙利算法匹配,匹配的结果作为t帧的测量值,执行卡尔曼滤波的update过程, 得到目标的后验估计。
质心跟踪算法实现过程这里目前只给出了CPU版本,GPU版本的后续补上。我在网上看的大部分质心跟踪算法不是正统的目标跟踪,而是在多目标跟踪中结合目标检测算法不同帧之间的相同目标做一个link。调研过程没有发现有相对比较完整的质心跟踪算法的实现,本文主要利用c++实现了质心跟踪算法,主要参考:https://wenku.baidu.com/view/ce958ce30a1c59eef8c75fbfc7
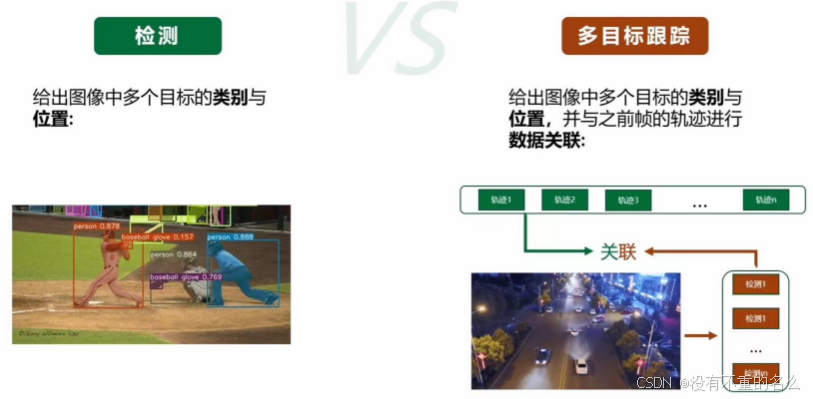
多目标跟踪旨在将视频序列中感兴趣的目标检测出来,并赋予每个目标单独的编号,在整个序列中形成目标的轨迹。Online形式的MOT算法按照是否同时单次进行检测与轨迹处理可分为检测后跟踪(tracking-by-detection,TBD)与联合检测跟踪(joint detection and tracking,JDT)两种结构。强约束:同一帧的目标之间不可以相互匹配弱约束:两帧里有很多重复目标,因此一
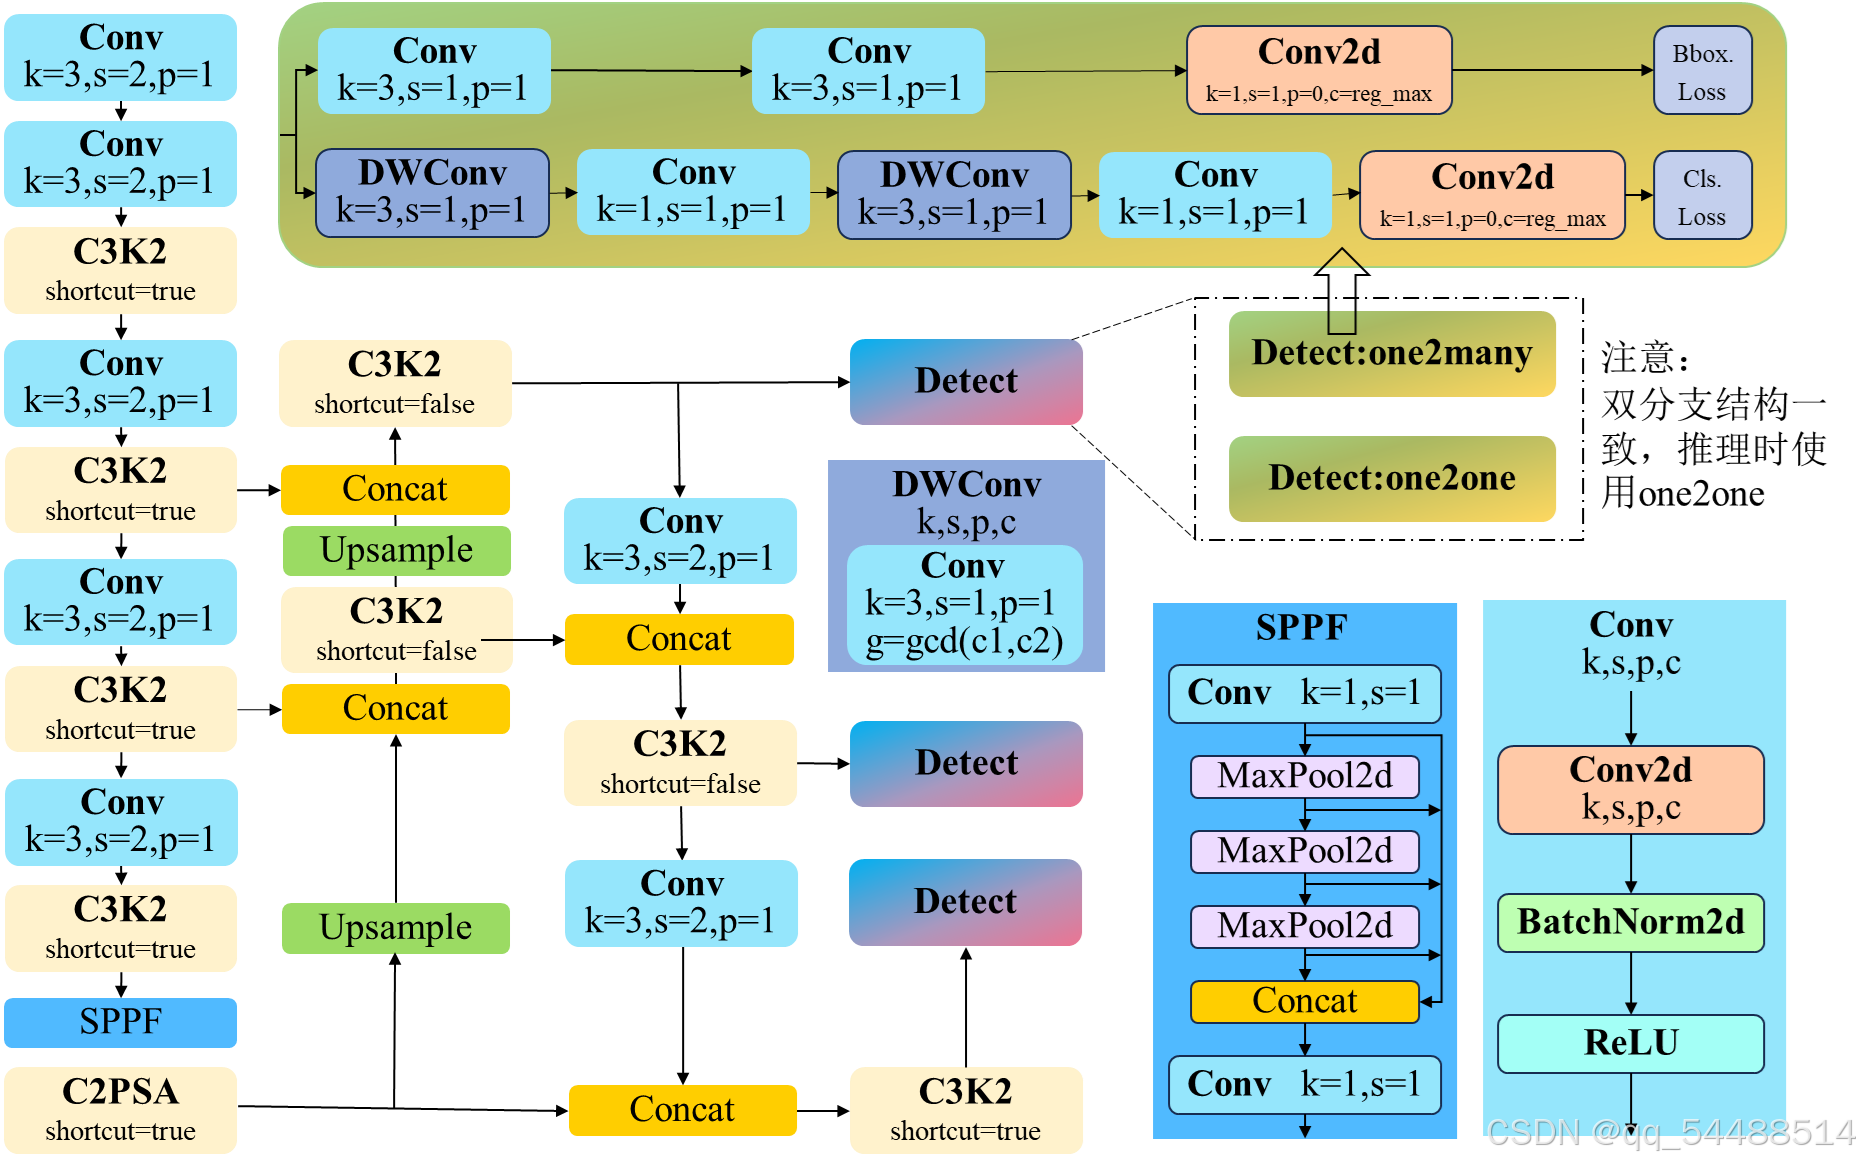
YOLOV8网络结构Yolov8是一个SOTA模型,它建立在Yolo系列历史版本的基础上,并引入了新的功能和改进点,主要借鉴了Yolov5、Yolov6、YoloX等模型的设计优点,其本身创新点不多,偏重在工程实践上。YOLOv8的提出主要包括以下几个方面的改进:提供了一个全新的SOTA模型(包括P5 640和P6 1280分辨率的目标检测网络和基于YOLACT的实例分割模型)。并且,基于缩放系数
KLT(Kanade-Lucas-Tomasi )跟踪算法认识欢迎使用Markdown编辑器你好! 这是你第一次使用 Markdown编辑器 所展示的欢迎页。如果你想学习如何使用Markdown编辑器, 可以仔细阅读这篇文章,了解一下Markdown的基本语法知识。新的改变我们对Markdown编辑器进行了一些功能拓展与语法支持,除了标准的Markdown编辑器功能,我们增加了如下几点新功能,帮助
解决方法:打开/home/star/catkin_ws/src/mbot_description/urdf/xacro/gazebo下的mbot_base_gazebo.xacro,修改reflect参数即可,下图是改完的。问题:运行以下语句后,在rviz界面选择2D Nav Goal后,小车一直在撞墙,不往目标去。
flyfish在目标跟踪中,使用马氏距离可以帮助判断某个观测值是否与当前的状态估计一致。gating_distance 是一个方法,用于计算状态分布和观测值之间的门限距离(gating distance)。门限距离通常用于数据关联和验证测量值是否合理。提示用户可以从 chi2inv95 中获取适当的距离阈值。如果only_position 为 False,则使用4自由度的卡方分布,否则使用2自由度
YOLOv11震撼来袭
【计算机视觉】Deep SORT多目标跟踪算法讲解(图文解释 超详细)
单目标跟踪指的是在视频帧序列中识别并跟踪一个特定目标的过程。这一过程通常涉及初始化跟踪器来定位视频中的目标,并在随后的每一帧中更新目标的位置。跟踪算法不仅需要准确判断目标的当前位置,还要预测其未来位置,这常常涉及对目标的速度、方向和外观的分析。
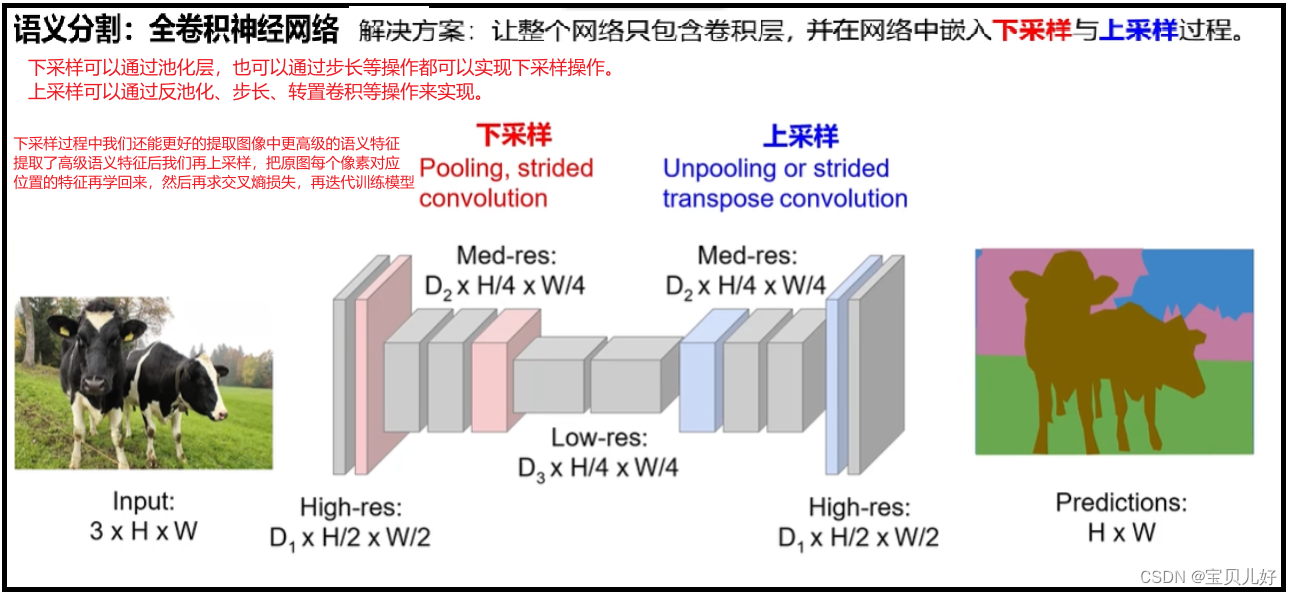
而Unet在医疗图像分隔领域之所以这么好,我感觉是:我们知道浅层卷积关注的是图像的纹理特征,就是关注的是图像的细节点,而深层卷积则关注的是高层语义信息,就是图像的轮廓等更大感受野的信息。因为通过反卷积得到的更大的尺寸的特征图的边缘,是缺少信息的,毕竟每一次下采样提炼特征的同时,也必然会损失一些边缘特征,而失去的特征并不能从上采样中找回,因此通过特征的拼接,来实现边缘特征的一个找回是非常有意义的。分
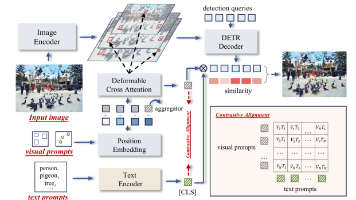
本文是《探访 T-Rex2 家族》系列内容的第 1 篇,旨在通过深入浅出的形式为读者介绍使用文本-视觉提示的通用目标检测模型 T-Rex2,并为读者解答:为什么我们需要 T-Rex2?什么是 T-Rex2?它的优势和局限性是什么?它有什么样的应用场景。
点击下方卡片,关注“自动驾驶之心”公众号ADAS巨卷干货,即可获取点击进入→自动驾驶之心【目标跟踪】技术交流群后台回复【视觉目标跟踪综述】获取本文论文!准确和鲁棒的视觉目标跟踪是最具挑战性和最基本的计算机视觉问题之一。它需要估计图像序列中目标的轨迹,仅考虑其初始位置和分割,或者以边界框的形式粗略近似。鉴别相关滤波器(DCF)和深度Siamese 网络(SNs)已经成为主要的跟踪范例,这促进了领域的
感觉语义分割已经把物体识别出来了,而且精确到像素,那还要目标检测画一个框干什么呢?语义分割和目标检测是什么关系?
视觉初始化分为单目/单目imu、双目/双目imu/RGBD两种。单目初始化要处理2D-2D匹配问题,比双目初始化要复杂一些。视觉初始化的入口在//track.cc文件中,完成单目初始化功能的代码在TwoViewReconstruction.cc中,ORB-SLAM3还加入了imu,imu相关的初始化在LocalMapping.cc线程主函数中完成。1、Tracking::MonocularInit
SLAM 是 Simultaneous Localization and Mapping 的缩写,中文译作“同时定位与地图构建”
无
点胶设备的应用十分广泛,它已经十分广泛到工业生产中涉及点胶工艺以及流体控制的任何工序。全自动点胶机自动化点胶装置,其生产效率是人工点胶的几倍到十几倍。
工业视觉缺陷检测系统是一种利用计算机视觉技术,通过分析生产过程中的图像和视频数据,来检测工业产品是否存在缺陷或质量问题的系统。有幸参与到Aidlux夏令营活动中,跟着东哥做了医疗注射器缺陷检测系统项目,在这个过程中我收获到了很多之前没有接触到的算法和实践。本项目旨在开发一种高效的工业视觉缺陷检测系统,利用YOLOv8模型进行目标检测,并基于AidLux平台完成本地终端部署推理,以满足工业生产中对产
感知-认知-决策”一体化并非单一算法能力叠加,而是一个从“信息到理解”、从“理解到判断”、从“判断到行动”的完整闭环体系。镜像视界(浙江)科技有限公司通过融合自身在三维重建、动作建模、认知推理与联动控制等方向的核心能力,打造了国内领先的认知型视觉系统引擎,致力于服务于各类智慧场景的底层智能化改造。
编辑|汽车人点击下方卡片,关注“自动驾驶之心”公众号ADAS巨卷干货,即可获取点击进入→自动驾驶之心【多传感器融合】技术交流群本文只做学术分享,如有侵权,联系删文自主驾驶在复杂场景下的目标检测任务至关重要,而毫米波雷达和视觉融合是确保障碍物精准检测的主流解决方案。本论文详细介绍了基于毫米波雷达和视觉融合的障碍物检测方法,从任务介绍、评估标准和数据集三方面展开。并对毫米波雷达和视觉融合过程的传感..
Darknet53源代码解析
前言文章综述了深度学习在目标视觉检测中的应用进展与展望。首先对目标视觉检测的基本流程进行总结,并介绍了目标视觉检测研究常用的公共数据集;然后重点介绍了目前发展迅猛的深度学习方法在目标视觉检测中的最新应用进展;最后讨论了深度学习方法应用于目标视觉检测时存在的困难和挑战,并对今后的发展趋势进行展望。目标视觉检测是计算机视觉领域中一个非常重要的研究问题。随着电子设备的应用在社会生产和人们生活中越来越普遍
#29篇论文简介,含人脸安全、图像分割、目标检测等多个研究方向近日,欧洲计算机视觉国际会议ECCV 2022(European Conference on Computer Vision)发布了论文录用结果。本届ECCV 2022论文总投稿数超过8170篇,其中1629篇论文中选,录用率不足20%。ECCV(Europe...
做这个方向的项目也有一段时间了,作为算法工程师,主导的大大小小的项目也有几个,有成功交付的,诚然也有烂尾的。回顾整个项目流程,尽管经历酸甜苦辣,但收获颇丰,估写下此文当成2023年终总结吧。本文不仅仅涉及的是技术,也有一些对于项目管理,需求沟通的相关的内容,算是自己的一点点感悟。表面缺陷检测项目,同事更多称之为“质检项目”,我总觉得这个范围太大了。尽管PPT里面写的看着我们什么都能做,但是当面对一
多目标跟踪,用C++实现,部署到TensorRT加速,最新的yolov7部署,支持yolov7所有模型,而且拿来即用,不用再自己配置,支持答疑。自己辛苦整理的,求大佬打赏一顿饭钱。苦苦苦、平时比较比忙,自己后期会继续发布真实场景项目;],详细讲解-带注释+附源码,全网只此一个,【DeepSort项目纯C++ Yolov7[闲鱼都是卖999元/haha。.......................
四旋翼无人机轨迹跟踪,matlab仿真,可提供:无人机学习资料8570625134321505买宝贝就找我
本文为9月13日OpenCV学习笔记——Dlib 库选定目标跟踪、人脸识别、基于 face_recognition 人脸识别:- 基于 Dlib 库选定目标跟踪;- 基于 Dlib 库人脸识别;- 基于 face_recognition 进行人脸识别(摄像头)。
1 简介在多目标和杂波环境下,量测与对应目标源的关联将变得复杂,当邻近目标运动时,采用滤波算法跟踪目标时,源于目标的量测会相互干扰,导致误跟现象的发生.针对此问题,本文采用基于联合概率数据关联JPDA的方法进行处理,通过引入两个基本假设条件,即每个量测只有一个源和每个量测至多源于一个目标,计算各量测与各目标源的关联概率,进而估计出各目标的状态信息.仿真结果表明在采用本文的算法处理多目标问题时,目标
运动目标跟踪技术作为计算机视觉以及图像处理等领域中最活跃的研究课题之一,已经在军事,安全监控,人机交互和智能交通等多个方面发挥着积极的作用,并且日趋重要.现有的目标跟踪算法存在着一定的不足:一是观测模型不够稳定,如果目标跟踪算法是利用单一的颜色特征构建目标模型,这个模型一般会对场景中光照强度的变化比较敏感,致使跟踪不稳定;二是场景中出现遮挡的情形时,会导致跟丢目标的情况.贝叶斯网络是描述随机变量之
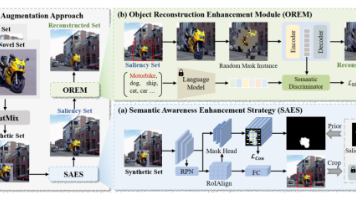
ICCV2025最新研究显著降低数据依赖,提出两种创新方法:1)SNIDA通过语义解耦增强,在PASCALVOC/MS-COCO上实现精度突破,仅需20-30样本即可保持18%性能提升;2)FPD采用细粒度原型蒸馏,在10-shot场景下达到68.4%AP50,结合平衡采样策略使性能提升约10%。两项技术有效解决工业检测和医疗影像中标注数据稀缺难题,推理时无额外计算开销,兼具实用性和创新性,为实际
解决matlab2018a配置官方LaSot toolkit报错问题:错误使用 legend>process_inputs (line 513)
辐射源信号到达不同卫星观测站的距离存在差异,导致信号到达各观测站的到达时间不同。由于无源定位系统以被动接收辐射源信号的方式进行工作,通常难以直接观测辐射源到卫星的距离(或到达时间观测量)。因此,在三星无源定位系统中,常以辐射源信号到达不同卫星观测站的时间差作为主要观测量,通过观测各站间到达时间差即可对辐射源进行定位。由于待定位辐射源通常位于地球表面一定高程,由时差定位曲线与该高程约束面相交,即可唯