登录社区云,与社区用户共同成长
邀请您加入社区
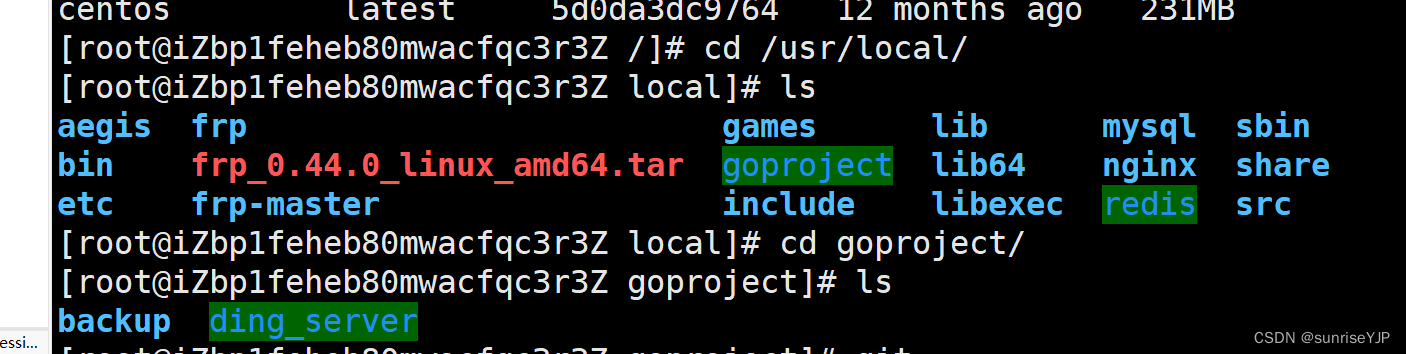
部署思路:dockerfile文件构造docker镜像,docker镜像构造容器,容器和阿里云服务器挂载,容器内部安装git,拉去Coding代码,然后采取端口映射方式部署。
ros中kinect相机sensor_msgs.msgPointCloud2类型点云 转 open3d 点云
连载文章,长期更新,欢迎关注:SFM、BA和SLAM是在不同研究领域所讨论的问题,由于经常会遇到并且初学者比较容易混淆,这里就拿出来说明一下。SFM(structure from motion,运动重建)是计算机视觉领域的概念,通过收集到的无序图片进行离线三维重建,可以理解为多个图片的拼接。SFM一般使用在比较大的范围,比如构建一个城市的百度地图。SFM具有两个鲜明的特点,一个特点是输入算法的图片
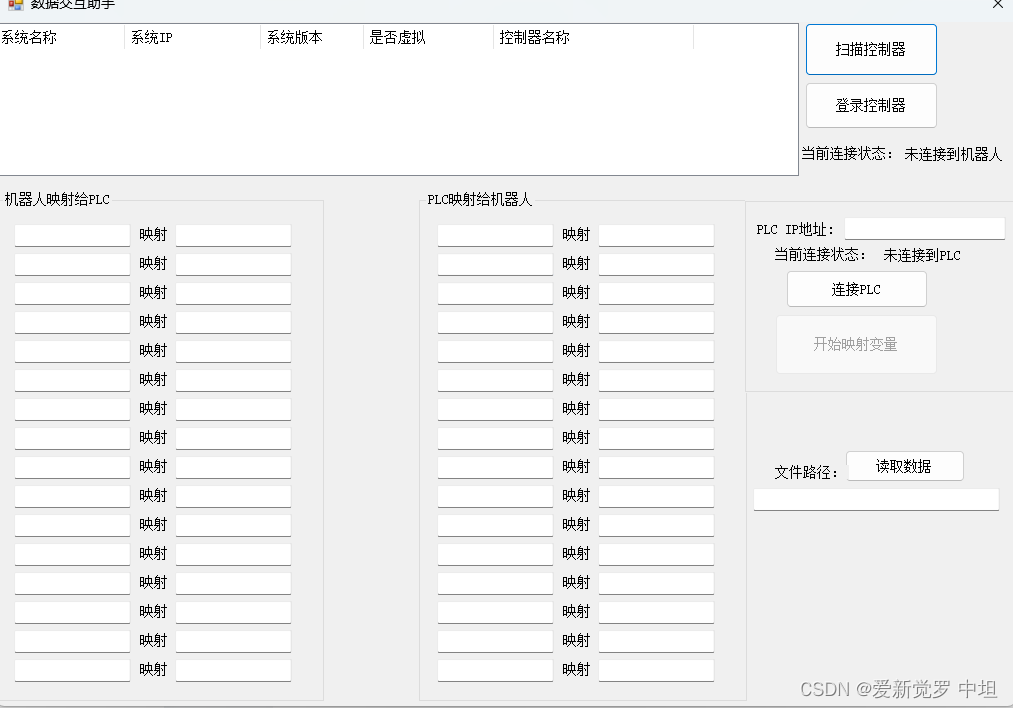
C#可以使用S7的库文件,对PLC 进行S7通信,S7通信需要IP地址和端口号,但是1200系列PLC仿真的时候是没有IP地址的,所以我们要借助一个软件NetToPLCsim来实现PLC的IP地址的映射,这样就可以实现C#采集PLC的数据。我的电脑太卡了,等我升级一下电脑在做软件的使用教程,也很简单,连接到机器人和PLC,点击开始映射就好了。C# 可以做许多东西的二次开发,比如示教器的,机器人的,
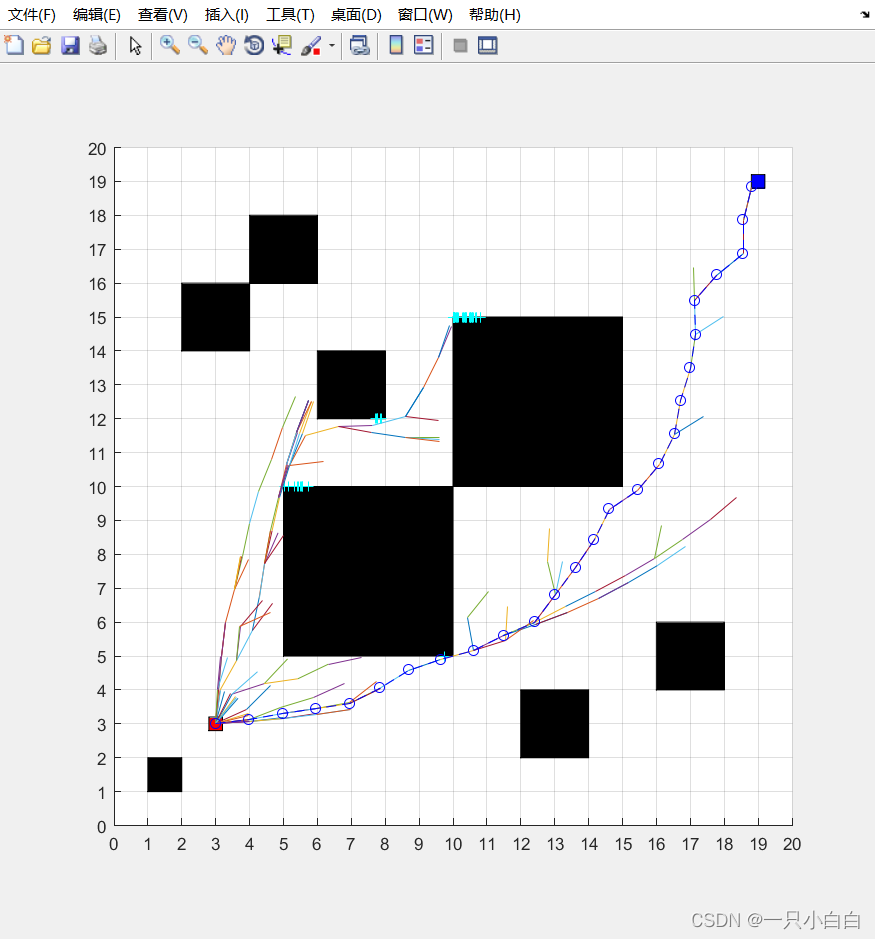
【MATLAB】一种改进RRT寻路算法
该文章对之前学习机器人仿真环境webots的资料进行筛选与汇总,如有补充则另立文章进行拓展,同时感谢网络上的大佬分享
主要是采集书栈网上的学习书籍,我们打开网址,输入想要学习的IT知识,影刀机器人会自动将数据名称,链接地址,文档数量,收藏人次,阅读人次,及书籍介绍拉取下来,保存到excel中,你可以创建不同的IT学习数据表格,采集后保存起来,学习或用到的时候,我们就可以点击链接查看了,不用在百度等搜索引擎上去做繁琐的搜索查找工作了。
本文简单介绍测试GPU占用情况和模型耗时统计的代码。
KDL读取urdf的库名为kdl_parser,和KDL是相互独立的。kdl_parser是一个ros社区维护的包,阅读源码可以发现kdl_parser使用了库urdf_parser,而后者使用了ros的一些功能,因此难以在ros之外编译。在ros工作空间下功能包gluon的urdf文件夹中有作者生成的urdf文件(作者用之于rviz仿真),我们可以直接使用。在ros工作空间下功能包gluon的u
截止至本月,我从前端研发转岗为产品经理已经一年左右了,这篇文章就讲讲我这一年中的一些经验和总结。希望能为同样身为前端也有想法转产品的你提供一点帮助。
选择合适的碰撞检测算法库需要根据具体的应用需求来决定。如果需要与 ROS 集成,可以选择FCL或MoveIt!。如果需要高性能的物理仿真,可以选择Bullet或PhysX。如果需要高精度的几何计算,可以选择CGAL或PQP。希望以上信息对您有所帮助!如果您有更具体的需求或问题,请进一步说明,我可以为您提供更详细的建议。嗯,用户问的是工业机器人中用于3D碰撞检测的算法库有哪些。我需要先回想一下自己知
SLAM 轨迹的对齐和评估时, 多用 Umeyama 算法实现.该算法从给定的两个欧几里得空间的关联点集中找出最小误差平方意义下的相似变换参数 (Similarity Transformation, 旋转+平移+缩放)[1]在上一篇博文中, 我们已经详细推导了该算法的数学原理.这里我们看一下实际应用中 Umeyama 算法的源码实现, 分别是- Eigen[2]中 Umeyama 算法源码- PC
ROS 2(Robot Operating System 2)的设计目标之一就是支持分布式系统,允许不同计算机上的节点通过网络进行通信。这种能力使得ROS 2非常适合于多机器人协作、远程操作以及任何需要跨多个计算设备分配处理任务的场景
研究机器人目标检测算法的时候,常常需要把推理图像实时展示出来,以供观摩。而ROS1提供的跨机通信方法,要么是配置单Master,要么是配置多Master;一方面配置麻烦,另一方面传输效率低下,特别是在无线网络环境下,那叫一个鸡肋,仿佛我只需要喝一杯水,他却把整个太平洋给我搬来了一样。这样,你只需要把图像话题改成需要传输的话题,即可非常简单完成跨机WIFI图传!1、把我提供的功能包下载下来,解压到任
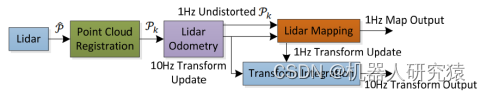
连载文章,长期更新,欢迎关注:不管是Gmapping还是Cartographer,通常都是采用单线激光雷达作为输入并且只能在室内环境运行。虽然Cartographer支持2D建图和3D建图模式,但是Cartographer采用3D建图模式构建出来的地图格式仍然为2D形式的地图。这里介绍一种用在室外环境的激光SLAM算法,即LOAM算法。该算法利用多线激光雷达,能构建出3D点云地图。LOAM算法是一
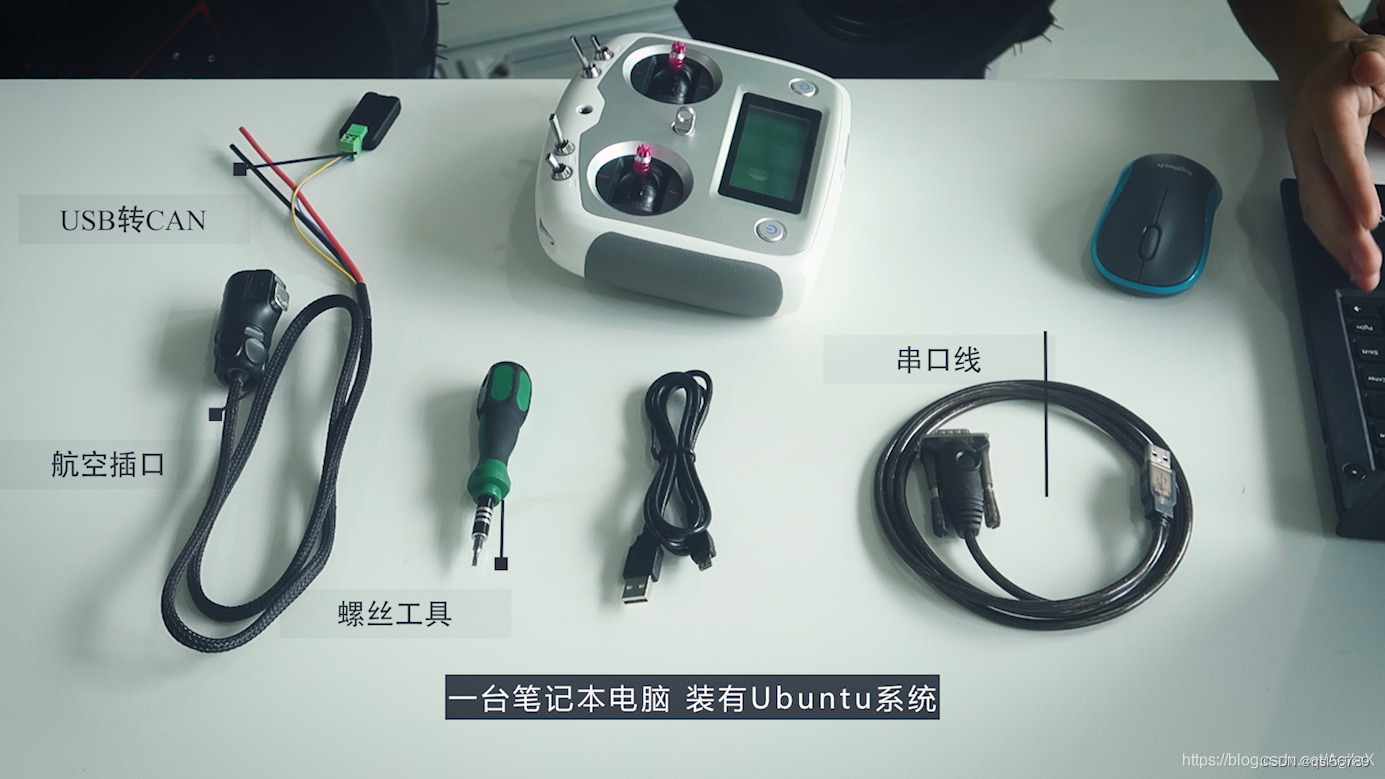
通过CAN和RS232控制机器人地盘
python构建语音交互的智能机器人
AMCL(Adaptive Monte Carlo Localization)是ROS中最常用的机器人定位算法,它帮助机器人在已知地图中确定自己的位置。下面我用通俗易懂的方式讲解它的工作原理和应用。
vos系统是什么?vos网络电话系统怎样搭建?
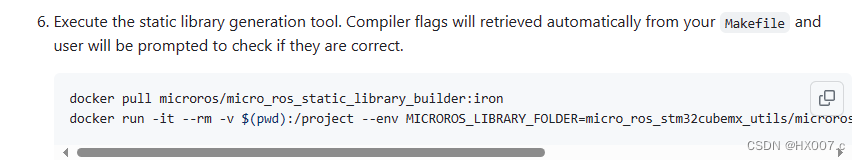
WSL2-Ubuntu20.04环境生成mcro_ros 静态库支持cortex-m3和cortex-m4提供生成libmicroros.a和头文件下载 解决[ros2run]: process exited with failure 7
PointNet (2016年) 和 PointNet++ (2017年) 实现了三维点云的部件分割、目标分类、场景语义解析, 是深度神经网络应用于三维点云理解的开山之作.PointNeXt (2022年,the neXt version PointNet) 是在前辈基础上的优化, 提出了训练策略的优化和网络结构的优化, 旨在进一步提升对三维点云理解的性能.
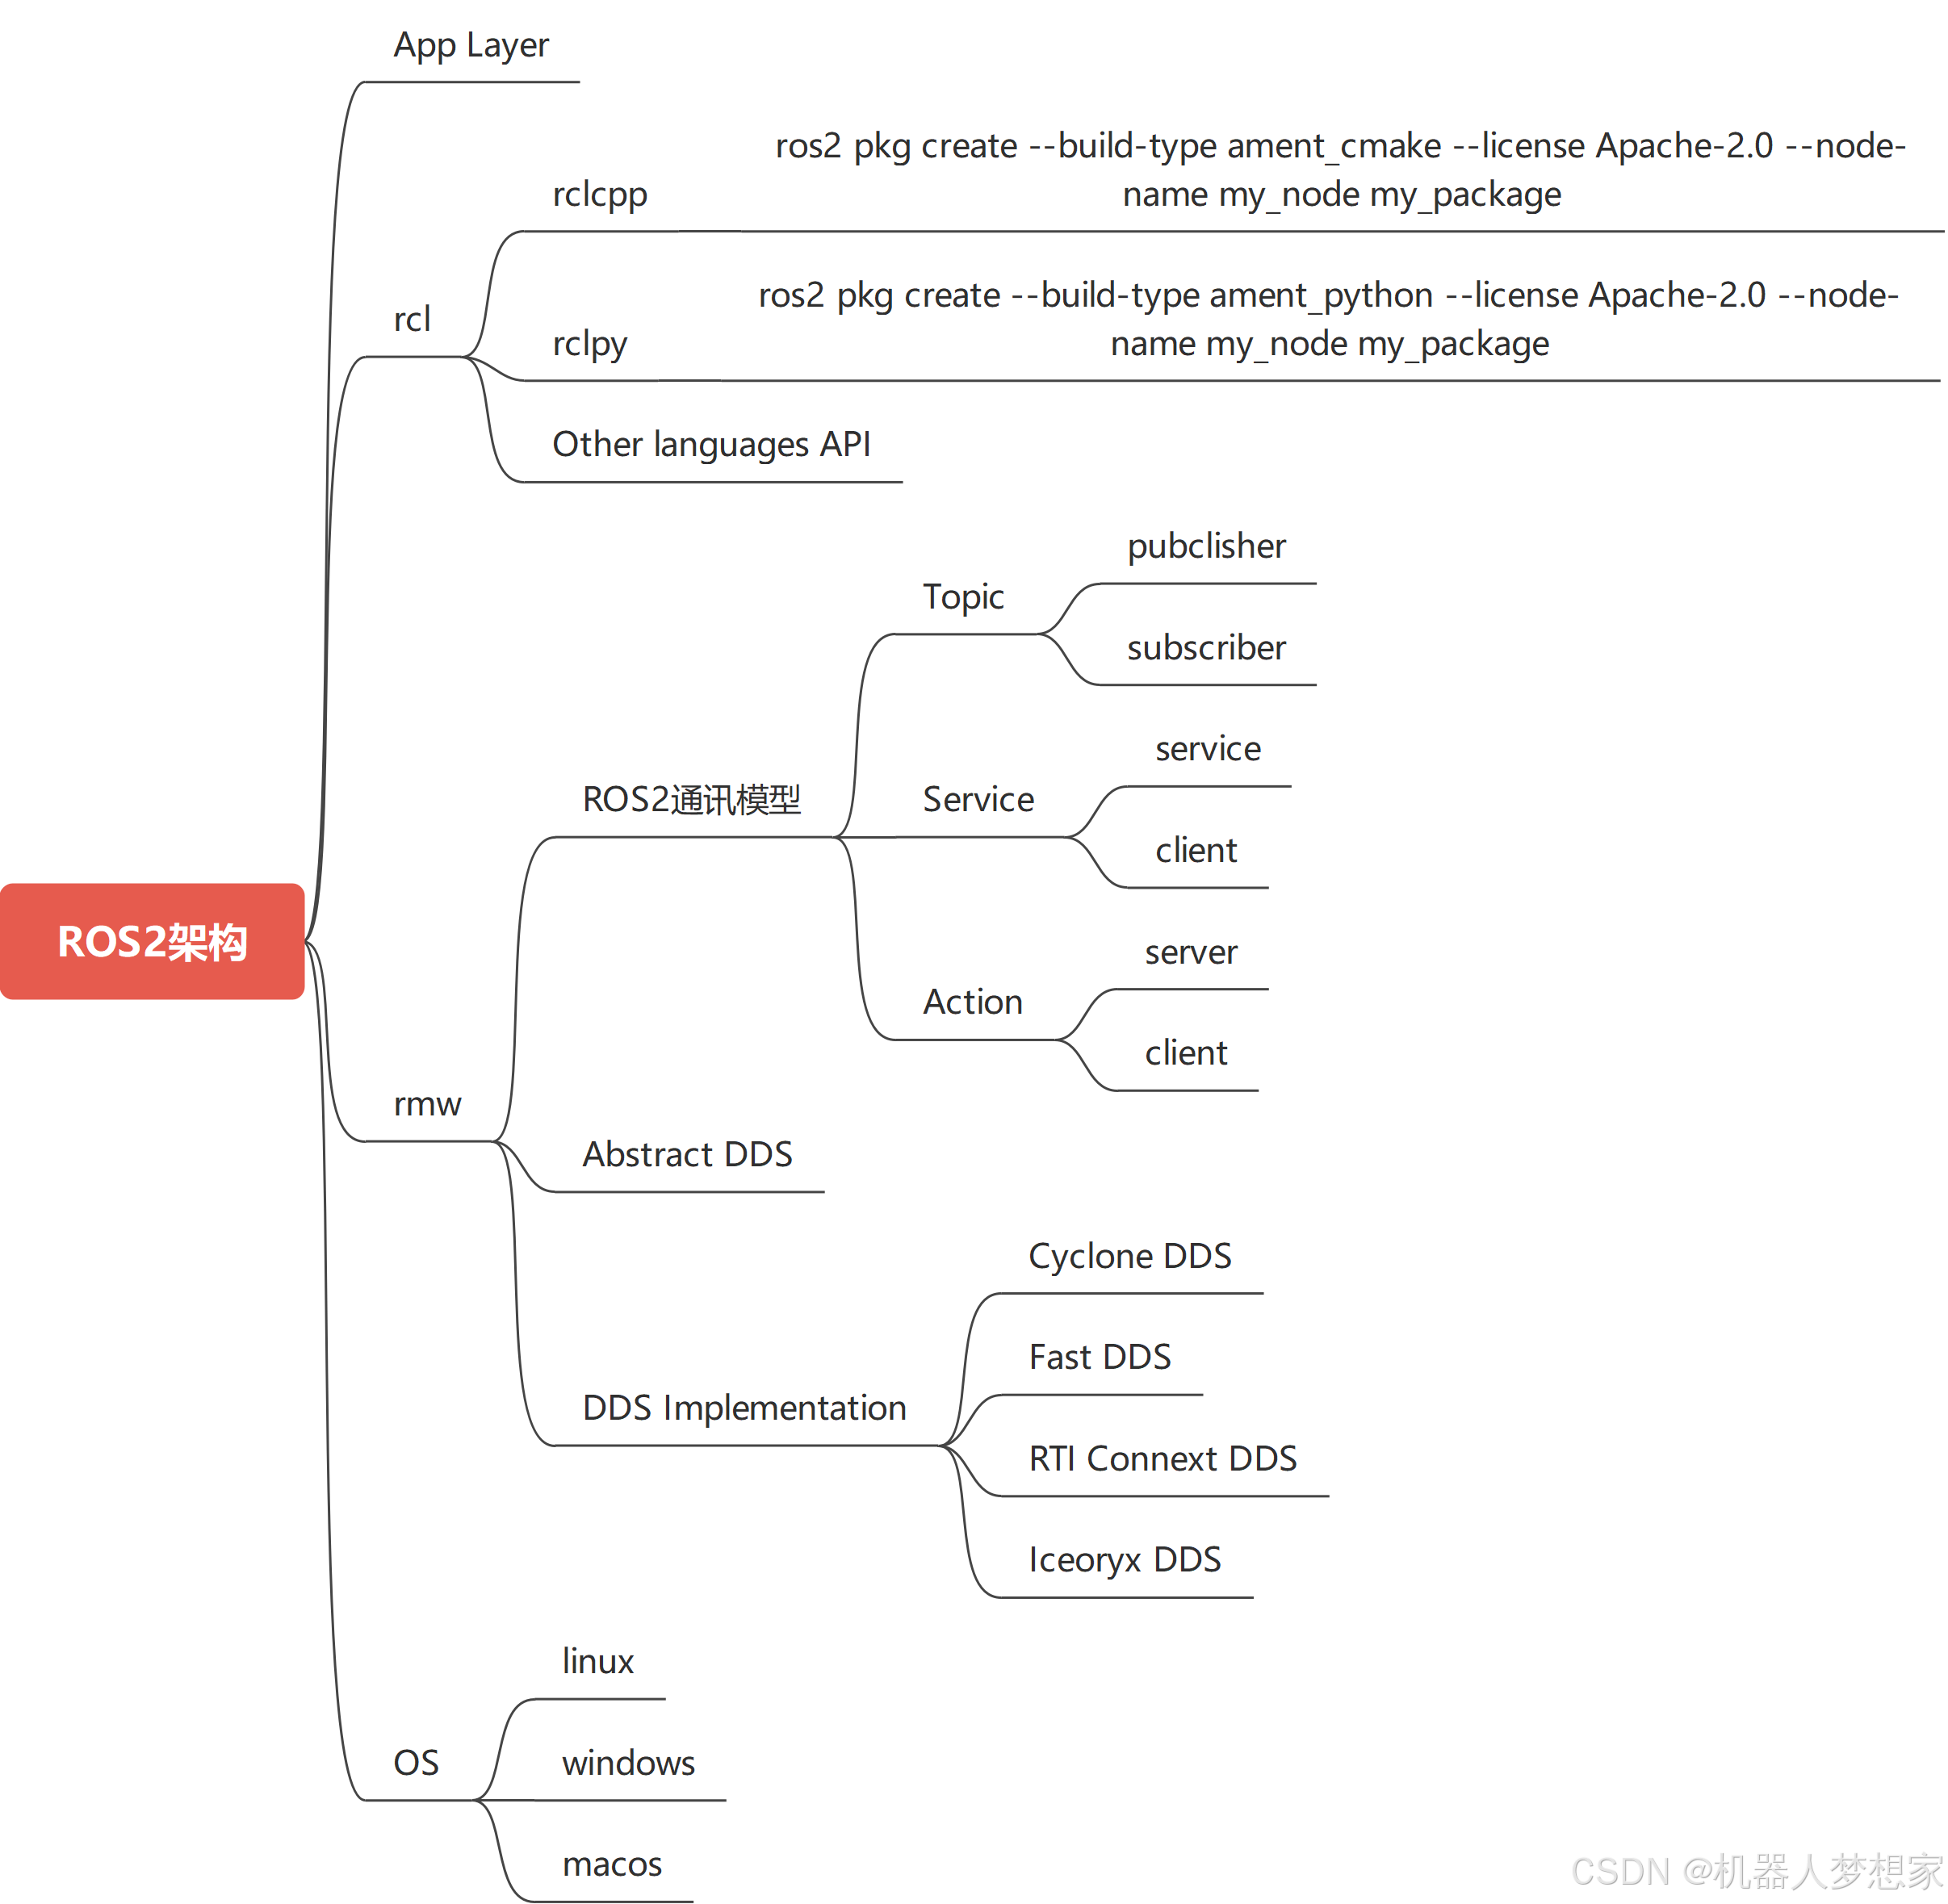
本篇文章用来记录和梳理ROS2开发者及个人学习过程中对架构的理解,通过思维导图,分层架构图,逻辑流程图等说明。后续该文章会持续更新,将之前文章中所提到Nodes、Interfaces、Topics、Services、Actions、Parameters、Launch等补充到本文,使整体链接起来。
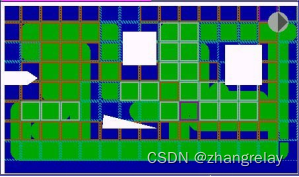
ROS1云课→32愉快大扫除其实算法是如下论文提及的。Proceedings of the 2005 IEEE2005年IEEE会议录International Conference on Robotics and Automation Barcelona, Spain, April 2005国际机器人和自动化会议,西班牙巴塞罗那,2005年4月BSA: A Complete Coverage A
本篇简单介绍了如何构建一个基本单元测试。
ROS键盘控制安装测试。
6自由度平台反解算法提示:以下是本篇文章正文内容,下面案例可供参考C#逆解下载私聊我,有偿出售。在校本科生勿扰 表明来意不然不通过。价格统一 30元。
而且,它们可能配备有许多传感器和执行器设备,例如距离传感器,驱动轮,摄像机,马达,触摸传感器,发射器,接收器等。它仅指定每个机器人所需的控制器名称。 如果您不想使用Webots中提供的现有机器人模型,而是想要创建自己的机器人模型,或在模拟环境中添加特殊对象,则需要3D计算机图形软件的的基本知识,以及关于URDF文件的知识。 Webots还包含许多与真实移动机器人的接口,因此,一旦您模拟的机器人
ROS-RViz plugin-多点导航交互界面rviz_navi_multi_goals_pub_plugin基于arbotix仿真测试move_base多点导航任务—video
Sensor Fusion这篇论文题为**2006年Mahony发表了《基于特殊正交群上非线性互补滤波器》的论文(Nonlinear Complementary Filters on the Special Orthogonal Group)**,作者是R. Mahony, Tarek Hamel, Jean-Michel Pflimlin。论文主要介绍了在特殊正交群SO(3)上进行姿态估计的非线
运维开发工程师,通常称为 DevOps 工程师,是指那些专注于软件开发(Dev)和信息技术运维(Ops)的交叉领域的专业人员。他们的主要目标是通过自动化和改进软件开发的各个阶段来缩短系统开发生命周期,从而提高软件开发和部署的速度和效率。总的来说,DevOps 和 SRE 都是关注软件开发和运维的有效结合,但 SRE 更侧重于使用软件工程方法来解决运维问题,而 DevOps 更侧重于文化和实践的改变
Pure Pursuit是一种基于几何追踪的路径跟踪算法,使车辆或者机器人沿着预定轨迹进行运动,控制方法简单,无需过多考虑运动学和动力学模型,广泛应用于车辆和移动机器人领域,实现路径跟踪。
响应速度与稳态精度的矛盾单环PID通过单一控制器平衡比例(P)、积分(I)、微分(D)参数。增大比例增益可加快响应,但易导致超调;增加积分项虽能消除稳态误差,但会降低系统响应速度。例如在电机调速系统中,单环PID难以同时满足快速启停和精准定位的需求。抗干扰能力不足单环控制对外部扰动(如负载突变、摩擦变化)的抑制能力有限。当扰动直接作用于被控对象时,PID控制器需通过误差反馈间接调整,可能导致动态过
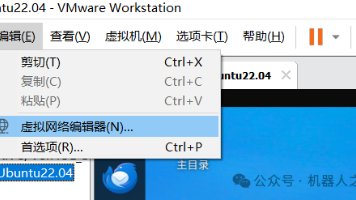
虚拟机Ubuntu系统连接网络的方法
Pinocchio 是一个功能强大且高效的刚体动力学算法库,广泛应用于机器人学、计算机图形学和虚拟现实等领域。其高效性、灵活性和易用性使其成为处理刚体动力学问题的理想选择。
Ubuntu下参考上一篇博客 :Kinect V2 在ros-noetic使用(ubuntu20.04)https://blog.csdn.net/qq_34935373/article/details/1214247541、安装USB驱动,只需将Kinect连接到电脑上,如果usb没插,应该是黄色灯,插入usb后就是白灯。好的收好设备,准备装下驱动。2、下载安装Kinect2.0 SDK,下载地
本文介绍如何使用PID算法控制机器人进行路径跟踪。
上一篇文章讲了cartographer算法手持雷达建图的参数调试,这篇进一步讲如何融合2D雷达与IMU采用cartographer算法进行slam建图。cartographer算法手持二维激光雷达建图(不使用里程计及IMU)
添加的注释仅供参考,博主个人学习使用。如有侵权,请联系我删除!!
本作品所设计的消防机器人是以探索者组件进行搭建的,以Arduino为平台进行控制设计,模拟真实消防机器人进行消防作业。这个消防机器人设计核心是检测功能,它能够在一块区域内基本无死角检测火源,检测到之后能够精确定位到火源处,再开启灭火装置进行消防操作。
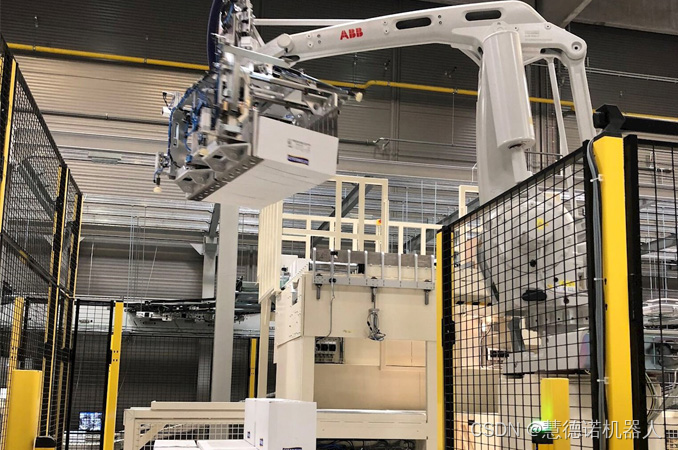
某大型电商公司在其物流中心采用了视觉引导麻袋拆垛技术,实现了对大量麻袋的快速、准确处理。具体来说,该技术通过高精度相机捕捉麻袋图像信息,再由深度学习算法进行处理,识别出麻袋上的标识和图案等信息。在物流行业日新月异的发展中,如何更上一层楼,将操作效率推向新的高度,减少人力成本,已经成为一个紧迫且必须解决的问题。在传统的拆垛方式下,操作人员需要根据订单要求逐个寻找、取出麻袋,而采用视觉引导技术后,机械
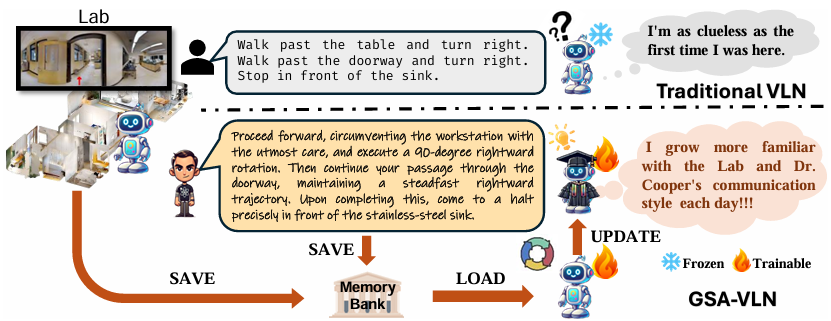
论文提出了GSA-VLN任务,旨在解决智能体在持续环境中的适应问题。通过引入GSA-R2R数据集和GR-DUET方法,显著提高了智能体在多样环境和指令下的适应能力。未来的工作将探索更多的无监督学习方法,以进一步增强智能体在GSA-R2R中的性能。
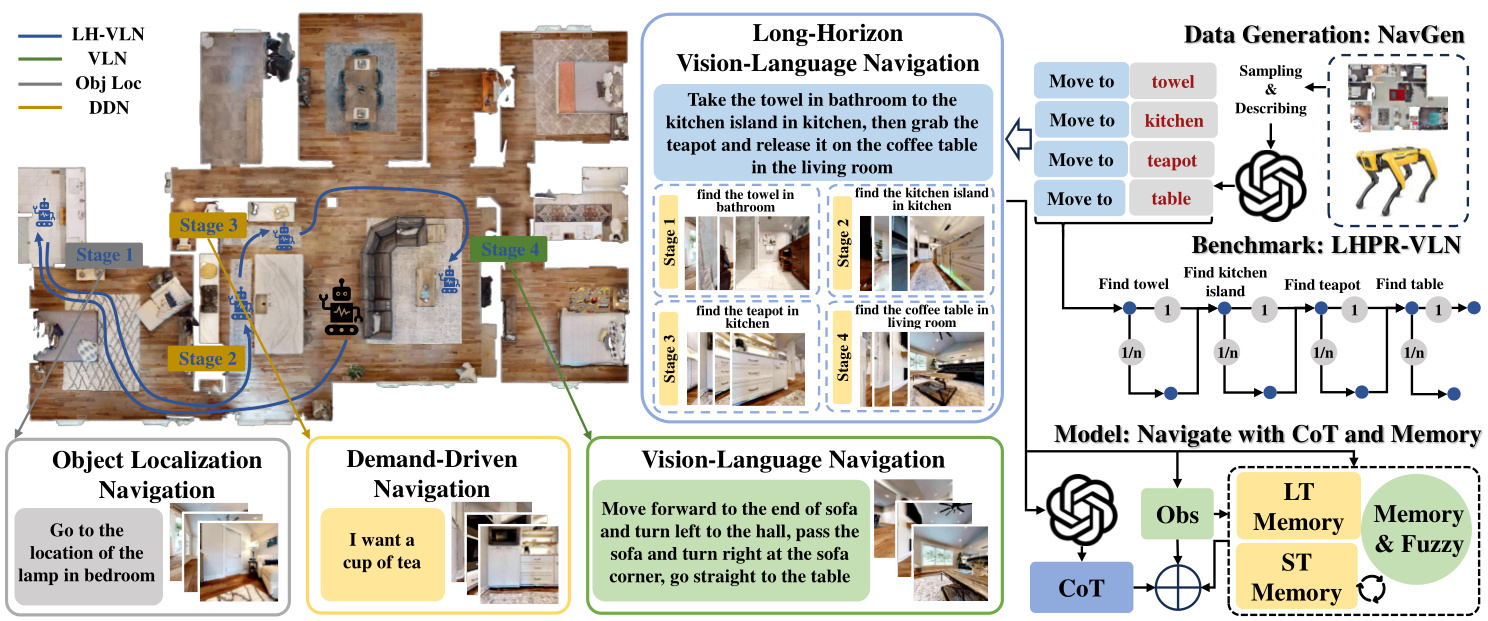
(a) 机器人分布。(b) 任务长度分布。© 任务指令和步骤长度的分布。我们将 2、3、4 个子任务分别视为短任务、中任务和长任务。
ubantu22.04 错误记录
[视觉SLAM十四讲]学习笔记2-关于欧拉角和万向锁
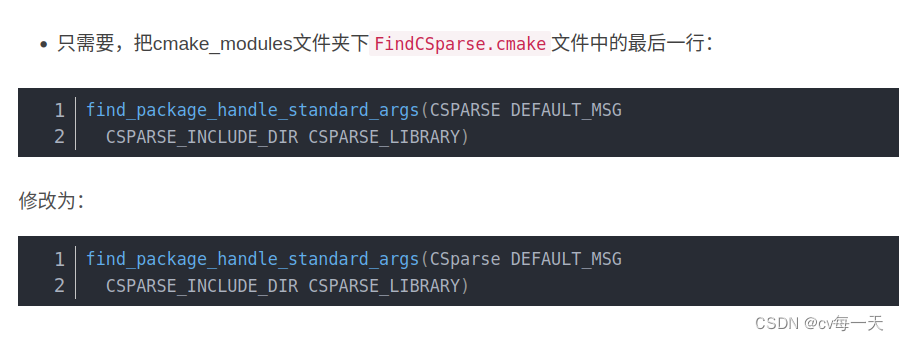
将 g2o::make_unique改成std::make_unique。CMakeLists.txt 中添加下面几行。
立体仓库 西门子1200 西门子1200码垛机完整项目程序,博图1200立体库码垛机带 注释 ,程序 涉及到变频器,触摸屏,工业机器人,视觉相机的程序控制.获取链接:https://pan.baidu.com/s/1li2HnMJuw3P7sr4i66Odbg?tcp通讯,SCL编程,支持博图13以上版本。
图像直方图是用来表现图像中亮度分布的一种数据图表,其给出的是图像中某个亮度或者某个范围亮度下像素的多少,即能统计一幅图在某个坐标下有效像素数量。其计算代价较小,且具有图像平移、旋转、缩放不变性等众多优点,因此广泛地应用于图像处理的各个领域,特别是灰度图像的阈值分割、基于颜色的图像检索以及图像分类,因此在纯视觉巡线的任务中,直方图可以比较清除的显示车道线(或引导线)在图像中的位置。
如何系统的学习3D视觉算法,3D高斯等,面对面和领域内的专家交流,博主在这里推荐我们一直在更新的3D视觉学习社区:3D视觉从入门到精通知识星球,目前是国内成立,涉及方向的3D视觉学习社区。下面再给大家介绍一下3D视觉从入门到精通知识星球现在提供的服务和价值,看完后也许你就能理解为什么3D视觉从入门到精通知识星球会有这么朋友加入了。3D视觉从入门到精通知识星球是我们坚持运营了6年多,汇集了、优质内容
Wechaty 是一个开源的的对话机器人 SDK,支持 个人号 微信。它是一个使用Typescript 构建的Node.js 应用。支持多种微信接入方案,包括网页,ipad,ios,windows, android 等。同时支持Linux, Windows, Darwin(OSX/Mac) 和 Docker 多个平台。