ubuntu 20.04上配置 QT_ROS的插件
下载源码
github源码位置:https://github.com/ros-industrial/ros_qtc_plugin/releases
下载:ROSProjectManager-0.4.1-Linux-x86_64.zip 以及 Source code (zip) 两个文件;
配置流程
1.首先解压源文件:
unzip ros_qtc_plugin-5.0.zip
cd ros_qtc_plugin-5.0/
2.安装依赖:
sudo apt install libgl1-mesa-dev ninja-build libyaml-cpp-dev libqtermwidget5-0-dev libutf8proc-dev
pip install pyyaml requests py7zr
3.下载 Qt5.15.0 文件:
首先建一个空文件夹用来存放Qt5.15.0
执行:
mkdir ~/Qt5.15
之后运行:
python setup.py --install_path ~/Qt5.15
等待下载完毕;
之后将下载的Qt路径加入到PATH 中:
gedit ~/.bashrc
export PATH=$PATH:/home/zyl/Qt5.15/5.15.0/gcc_64/bin/
export PATH=$PATH::/home/zyl/Qt5.15/Tools/QtCreator/bin/
保存退出,执行:
source ~/.bashrc
Tips: 可能你原来安装了qtcreator,但是没有影响,我们可以把这个版本的Qt自己定义为qtcreator-ros,专门用来作ROS工程的.
sudo ln -sn /home/zyl/Qt5.15/Tools/QtCreator/bin/qtcreator /usr/local/bin/qtcreator-ros
4.构建插件
之后开始构建插件:(这里也可以不用构建插件,直接使用下载的ROSProjectManager-0.4.1-Linux-x86_64.zip文件即可)
a.直接使用官方构建的插件
运行:
qtcreator-ros

点击帮助—>关于插件—>Install plugin
选择ROSProjectManager-0.4.1-Linux-x86_64.zip ,重启即可完成配置。
b.自己编译插件
cmake -B build -GNinja -DCMAKE_BUILD_TYPE=Release -DCMAKE_PREFIX_PATH="/home/zyl/Qt5.15/Tools/QtCreator;/home/zyl/Qt5.15/5.15.0/gcc_64
接着运行
cmake --build build --target package
之后会生成文件ROSProjectManager-0.4.1-Linux-x86_64.zip,然后操作和上述一样。
5.创建ROS工作目录
启动qtcreator-ros
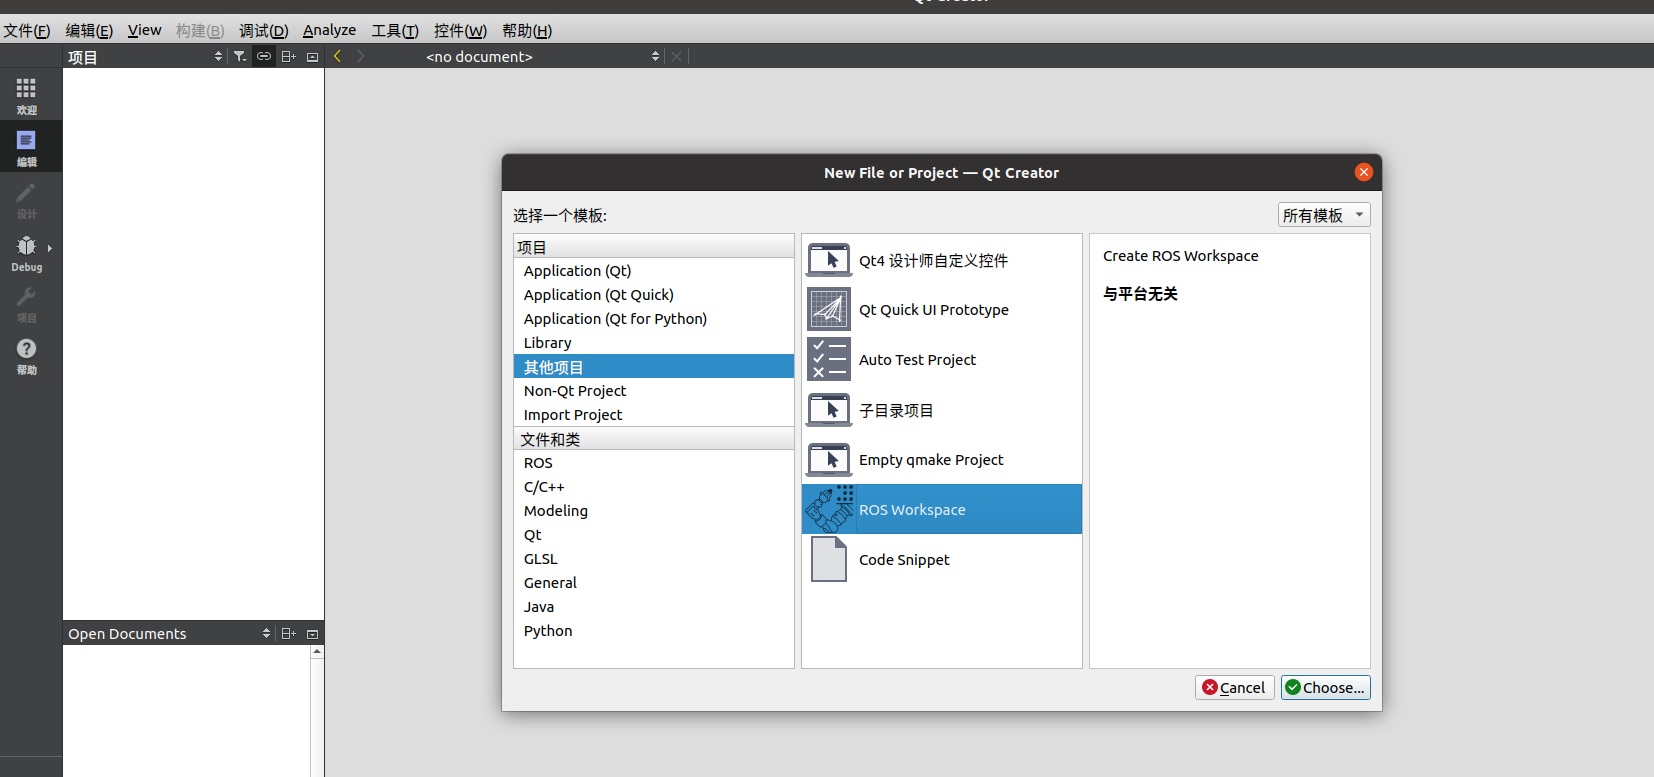
新建,选择ROS Workspace:
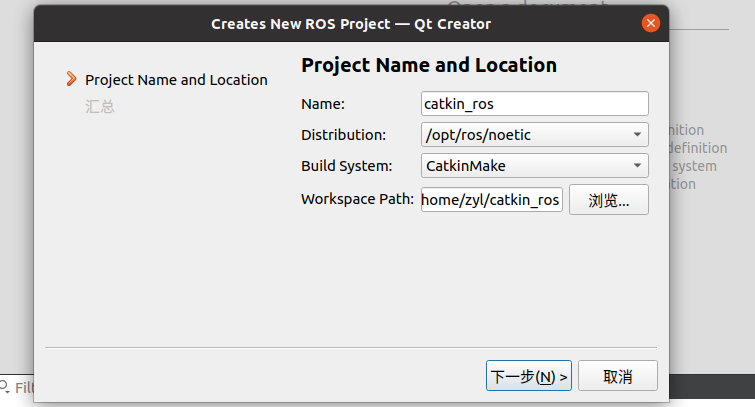
创建工程名和工作目录:记得Build system 选择 CatkinMake:
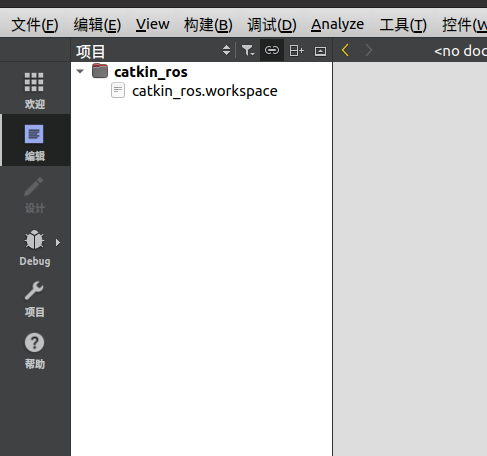
现在就创建了空的ROS环境了:
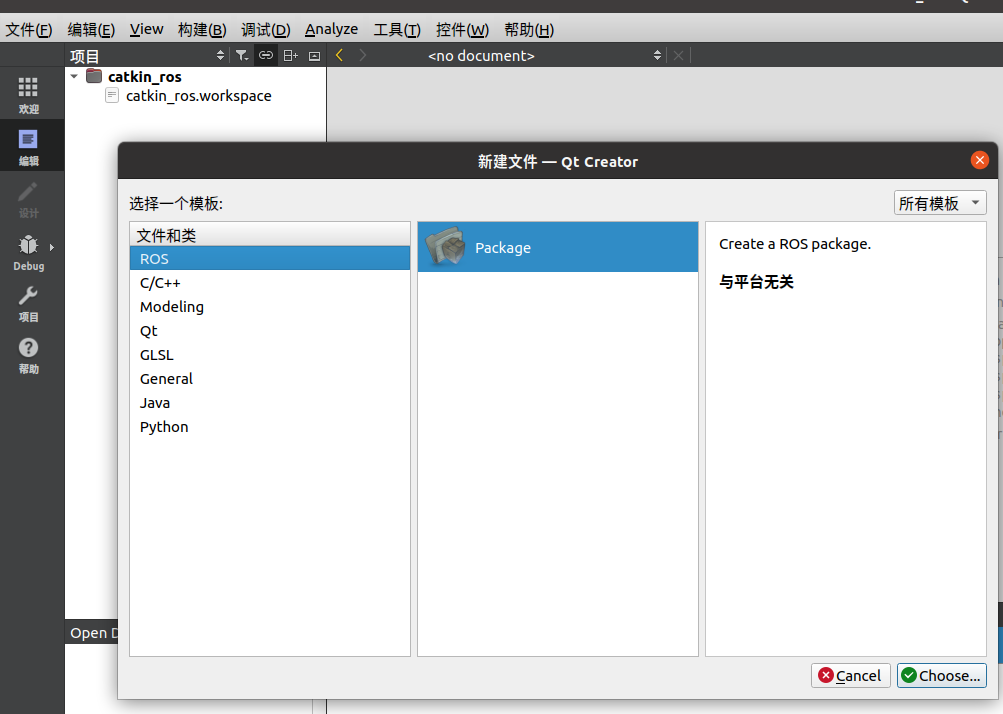
然后添加功能包:
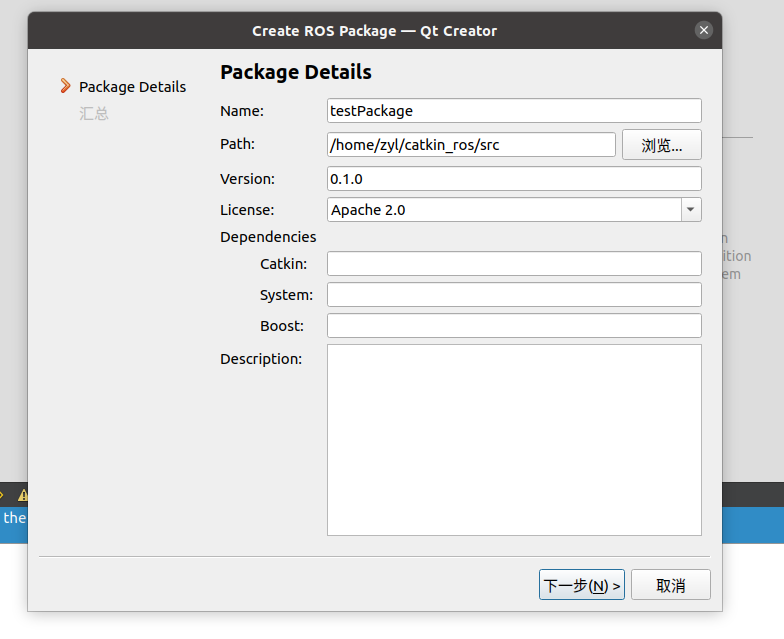
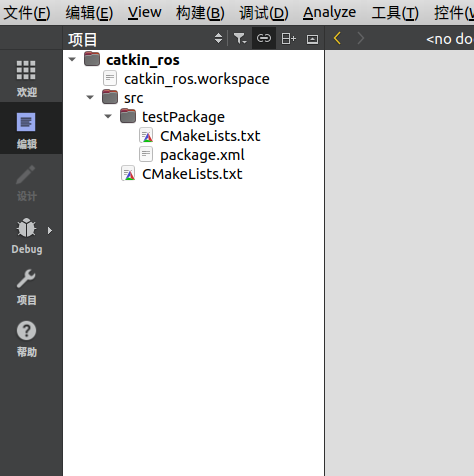
这里就完成了ROS qt的配置了。

魔乐社区(Modelers.cn) 是一个中立、公益的人工智能社区,提供人工智能工具、模型、数据的托管、展示与应用协同服务,为人工智能开发及爱好者搭建开放的学习交流平台。社区通过理事会方式运作,由全产业链共同建设、共同运营、共同享有,推动国产AI生态繁荣发展。
更多推荐


 6
 0
- 0


 已为社区贡献1条内容

所有评论(0)