登录社区云,与社区用户共同成长
邀请您加入社区
一种基于YOLOv10的高精度光伏板缺陷检测算法,魔改SPPF_attention+一种新颖的基于内容引导注意力(CGA)的混合融合,mAP50从原始的0.838提升至0.868
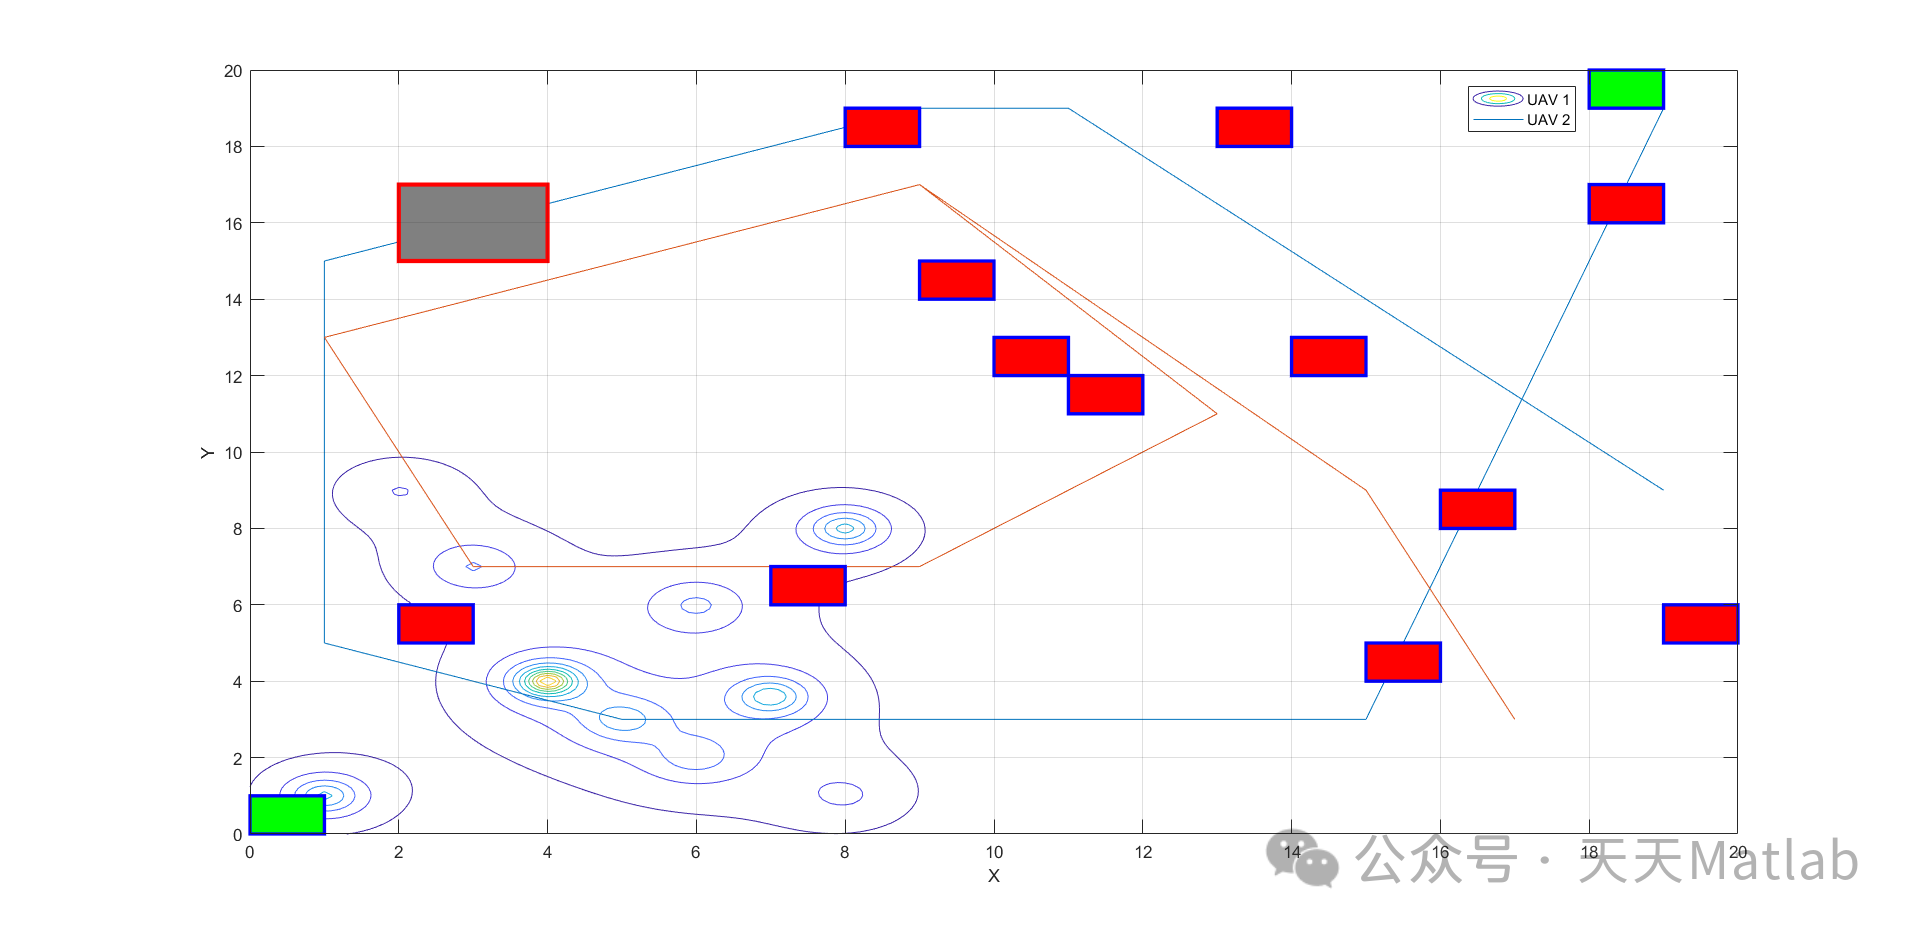
随着无人机在各个领域的广泛应用,实现能量优化的无人机路径规划变得至关重要。1.通过优化路径减少能量消耗,可以显著延长无人机的续航时间,使其能够执行更长时间的任务或覆盖更大的区域。2. 提高任务效率:减少不必要的能量浪费,确保无人机能够以更高效的方式完成任务,如监测、巡检、物流配送等。3. 降低运营成本:减少对电池的频繁更换或充电需求,降低无人机的运营成本和维护工作量。
UAV-Flow基准为研究如何通过模仿学习使无人机能够解释语言指令并执行精细动态动作提供了一个新的视角。
💗博主介绍:✌全网粉丝10W+,CSDN特邀作者、博客专家、CSDN新星计划导师,一名热衷于单片机技术探索与分享的博主、专注于 精通51/STM32/MSP430/AVR等单片机设计 主要对象是咱们电子相关专业的大学生,希望您们都共创辉煌!✌💗👇🏻 精彩专栏 推荐订阅👇🏻单片机设计精品实战案例✅。
系统结构综合化:航电系统通过先进的航电技术,将通信、雷达、导航、敌我识别、电子战、传感器和武器火控等系统整合成一个多手段、自适应、多频谱的一体化航空电子综合系统。信息化、综合化的航电系统显著提升了飞机的远距离作战、近距离作战、单机多目标攻击、电子战、信息战、协同作战和夜战等能力。后台管理系统:承担燃油管理、电源管理、液压管理、座舱/客舱压力系统、环控系统、告警系统、维护及监控等后台任务。大气数据系
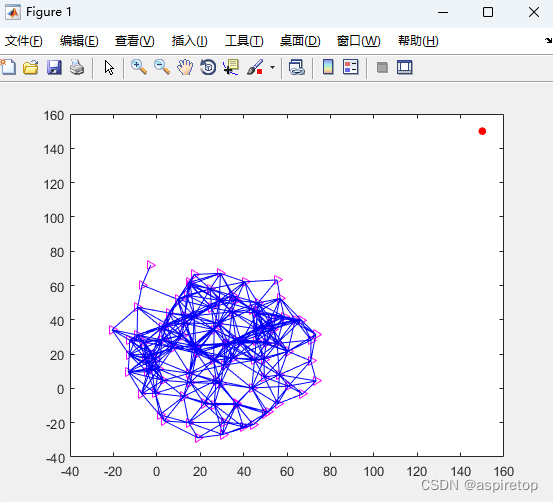
随着无人机技术的不断发展和应用,无人机编队协同作业成为了无人机领域的一个热门研究方向。无人机编队协同作业可以提高作业效率、降低成本,并且可以应用于军事侦察、灾难救援、农业植保等多个领域。因此,如何实现无人机编队协同作业成为了无人机领域的一个重要问题。本文将讨论基于领航者的分布式编队控制算法实现三无人机编队协同作业的问题。首先,我们将介绍无人机编队协同作业的背景和意义,然后将详细介绍基于领航者的分布
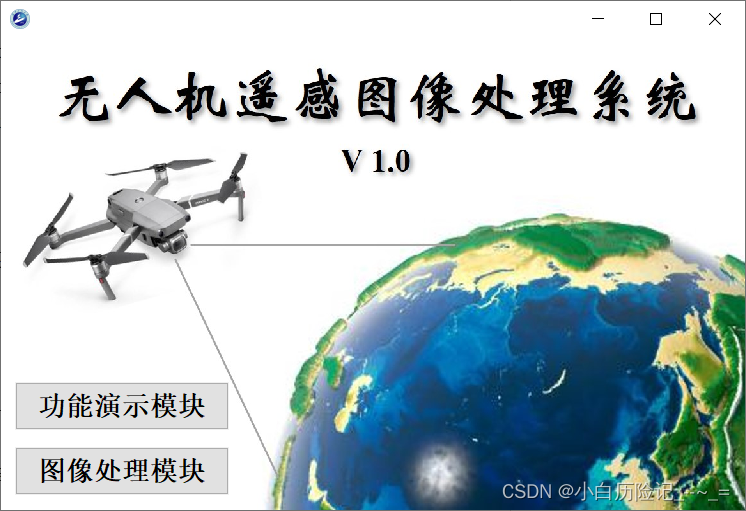
为了提高无人机遥感图像分类技术在复杂地形中的勘察效率,设计了一种基于 MATLAB/GUI 的无人机遥感图像分类系统,实现了图像分类的可视化操作。
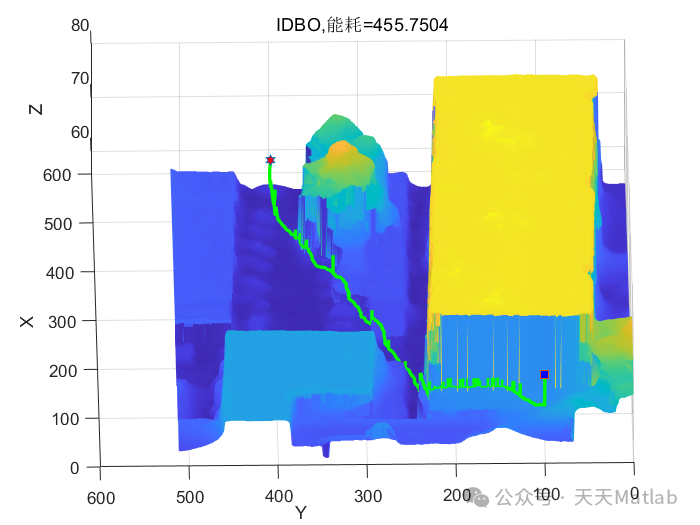
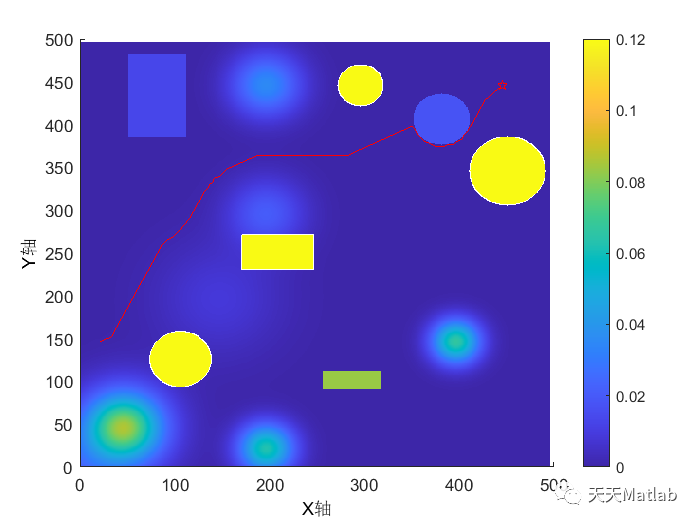
无人机在复杂山地环境中执行任务时,路径规划至关重要,直接影响无人机的能耗和任务完成效率。本文提出了一种基于改进蜣螂算法、蜣螂算法、遗传算法和粒子群算法的无人机三维路径规划方法。该方法通过改进蜣螂算法的搜索策略,增强了算法的全局搜索能力和收敛速度。同时,结合蜣螂算法、遗传算法和粒子群算法的优势,实现了多策略协同优化,进一步提高了路径规划的质量。在复杂山地环境下的仿真实验表明,该方法能够有效规划出低能
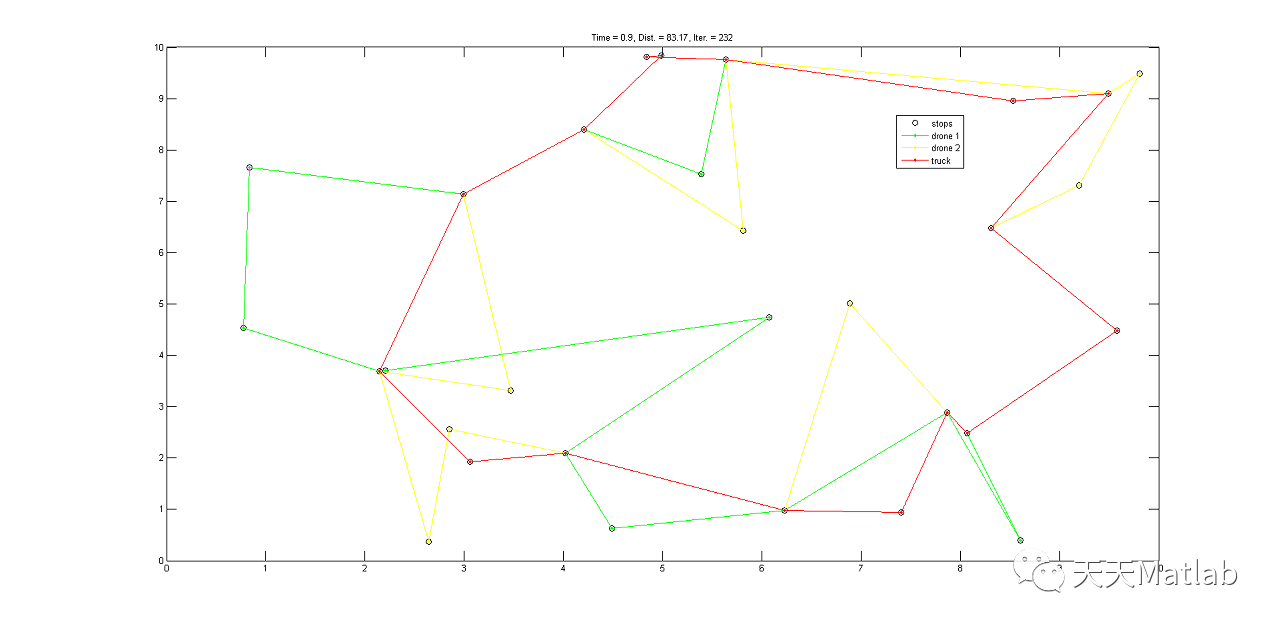
城市配送中,"最后一公里"配送成本是物流企业经营成本的主要组成部分,随着无人机技术的发展,无人机飞行能力和运输成本愈加优化,无人机配送作为城市配送领域的重要发展方向,受到越来越多的物流企业和研究人员的关注.由Amazon公司首先提出了并联式配送模式,即采用无人机由配送中心出发直接前往需求点完成配送后返回配送中心的配送方式,以实现无人机的"最后一公里"配送.然而研究人员指出,并联式配送模式由于对配送
基于人工智能、3s、云计算等技术,搭建全自主知识产权的智能光伏运维巡检平台,构建问题发现+隐患消缺的完整闭环体系,行成云+端的一站式数字化运维解决方案。
本文旨在探讨无人机自动返航算法的实现与优化过程。首先,我们将介绍无人机自动返航的重要性,并概述几种常见的自动返航算法。接着,我们将详细讲解一种基于GPS和姿态控制的自动返航算法,并分享相关代码实现。最后,我们将讨论如何对算法进行优化,提高无人机返航的准确性和稳定性。
提出一种在威胁环境下应用A*算法进行目标跟踪的方法.为了简化模型和便于分析,主要考虑地形和雷达威胁.在考虑了雷达盲区的安全区域内,利用A*算法对无人机航迹进行规划,以达到跟踪地面移动目标的目的.仿真结果表明,所提出的方法可以很好地实现目标跟踪.由于无人机航迹规划所获得的初始航迹往往不能满足无人机飞行性能要求,因此必须对航迹进行平滑.本文采用B样条曲线插补法求解航迹的平滑问题.
无人机航路规划是无人机自主飞行中一项关键技术,其目标是在满足安全性和效率要求的前提下,找到一条从起点到终点的最优路径。本文将介绍基于fmincon算法的无人机航路避障规划方法,该方法通过建立目标函数和约束条件,利用fmincon算法求解最优路径,并结合障碍物信息进行避障处理。1. 引言近年来,无人机技术发展迅速,在各个领域得到了广泛应用。无人机航路规划是无人机自主飞行中一项关键技术,其目标是在满足
通过设置 MPC_ACC_DECOUPLE 为 Enable,可以让Z轴加速度参与推力矢量的合成。比较 1.14.0 与 1.15.1。可以看到推力矢量计算方法终于改了。
随着无人机及其相关技术的日渐成熟,搭载多种传感器的专业型无人机被广泛应用于各种各样的领域。在借助无人机进行大规模设施巡检的场景下,选择不同的巡检路线所耗费的作业时间相去甚远。因此,如何规划无人机的路径是本场景下的关键问题。高效的无人机路径规划算法将极大的提升巡检效率、降低巡检成本。然而,受限于电池容量,现有无人机的续航时间十分有限,难以直接胜任较远距离的巡检任务。
ROS系统下gazebo环境中,无人机结合目标跟踪算法(SiamCar),完成对物体的跟踪(可以是小车或者其他的),然后给出轨迹对比图等评估指标。1.、小车直线运动无人机跟踪,在rviz上显示小车和无人机的运动轨迹(同时保存小车和无人机运动过程中的坐标位置)3、两辆小车(一模一样的),一辆不动,另一辆作直线运动然后无人机跟踪并经过第一辆的旁边,显示轨迹,保存坐标。运行环境:ros (建议Ubunt
普通的图传在低空或者有遮挡的情况下性能会变得非常差,依靠4g网络就可以解决这个问题。现在手机的4g5g网络都支持ipv6,开启热点后连接它的设备也都会分配ipv6地址,并且这个地址是公网可以访问的,这个地址不是固定的,重启网络就会变当然也可以淘宝购买4g模块,就可以将设备联网了使用ifconfig查看本机ipv6地址,ipv6地址是冒分十六进制表示法,格式如“ABCD:CCDD:…”一共128位电
由于相机和雷达在采样频率、启动延迟和数据传输等方面存在差异,若未进行有效的时间对齐,可能导致数据融合误差,影响系统性能。在STM32中将雷达和相机的硬件触发要求配置完成,并将对应的引脚连接雷达和相机的硬件触发口。以四目相机和Livox Mid-360激光雷达为例,为了对相机和雷达的数据进行融合,我们首先需要测试相机与雷达是否达到时间同步,因此我们需要测试两者的数据时间戳的差值保持在一个稳定的区间。
为了更高效地完成复杂未知环境下的无人机快速探索任务,很多智能算法被应用于无人机路径规划方面的研究,但是传统粒子群算法存在粒子更新思路单一、随机性受限、收敛速度慢、 易陷入局部最优等问题,因此,需要结合无人机探索特点,将粒子群算法和遗传算法结合形成改进粒子群算法,提高算法的全局寻优能力,从而增强无人机路径规划的效率。程序采用遗传粒子群、基本粒子群和遗传算法三种算法进行路径规划,并对比优化效果,在综合
无人机在三维空间中飞行路径规划是无人机飞行控制的关键问题之一。A星算法是一种常用的路径规划算法,在平面空间中已经被广泛应用。为了使A星算法可以在三维空间中应用于无人机路径规划,需要对算法进行一定的修改和扩展。首先,需要将空间分为立方体网格,并将每个立方体网格看作一个节点,节点之间的连接关系由相邻的立方体网格确定。然后,需要定义三维空间中的启发式函数,用于评估无人机从当前位置到目标位置的距离。启发式
测试用例
通过这个引用了一些基础配置文件引入了一些ROS节点├──> traj_server //[ego-planner开源代码之traj_server数据流分析](https://blog.csdn.net/lida2003/article/details/142312414)│ └──> ego_planner_node //[ego-planner开源代码之ego_planner_node数据流分析
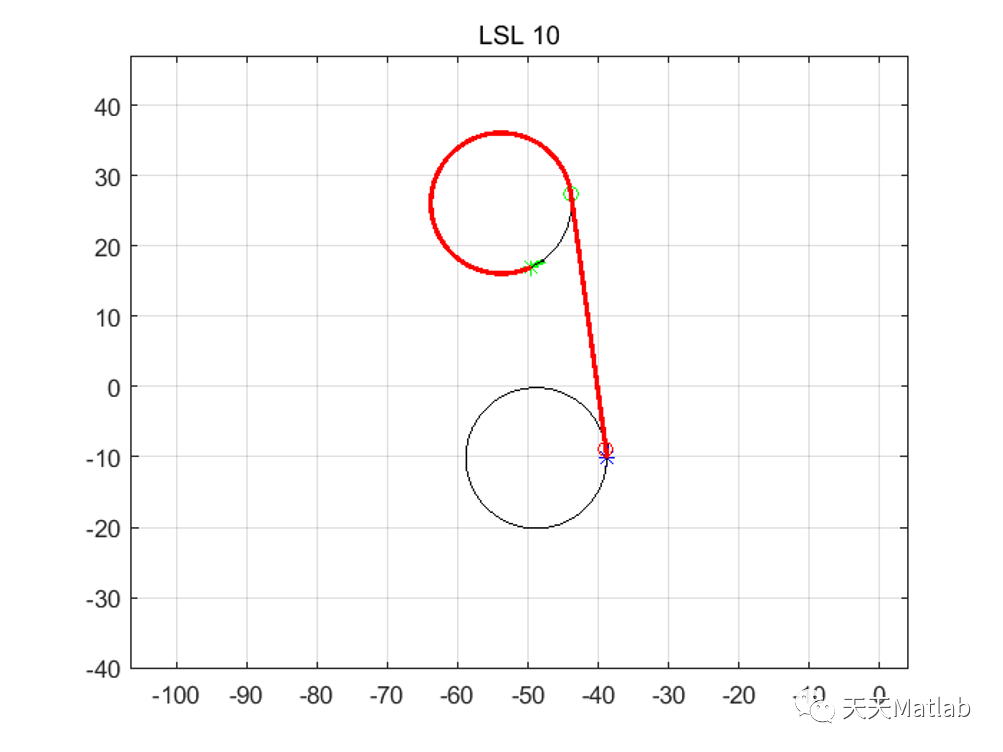
研究了一种基于Dubins路径的无人机的避障规划算法.
matlab2016b正常运行。
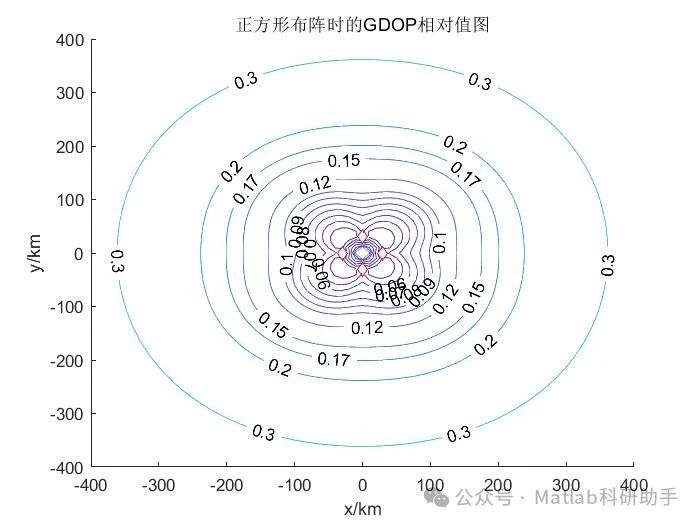
一、引言无人机技术的快速发展,使其在多个领域得到广泛应用,如电力巡检、农业监测、物流配送等。为了实现无人机的自主飞行和任务执行,精确的定位技术至关重要。而无线传感器网络 (WSN) 作为一种有效的感知和定位技术,为无人机提供了一种可靠的定位解决方案。角度测量 (AOA) 算法是WSN定位中常用的技术之一,其通过测量信号到达不同传感器节点的角度信息,从而推算目标的位置。与传统的距离测量 (RSSI)
C++下基于A*算法的三维航线规划
PX4悬停油门预估算法的Matlab复现
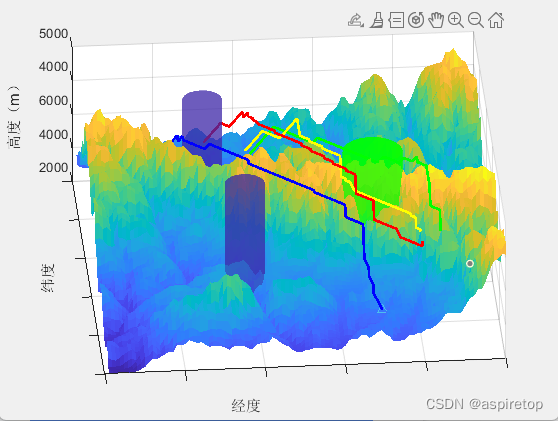
基于A*的三维航迹规划算法,可以设置禁飞区和加载地形图,自定义设置起点和终点,可以设置多条航线。
客服可以转osgb转3dmax,osgb转su,osgb转glb,osgb转fbx,osgb转glb,osgb转gltf,osgb转通用格式。可以转osgb转3dmax,osgb转su,osgb转glb,osgb转fbx,osgb转glb,osgb转gltf,osgb转通用格式。文件格式,支持多种三维软件,方便进行编辑、导入和导出操作,常用于游戏、动画、虚拟现实等领域的模型制作。2.文件结构复杂,
有人反应基于px4ctrl的vins-ego基础上发送/mavros/setpoint_position/local话题给飞控,无人机在offboard模式下没有反应,这个是正常的,因为基于px4ctrl的vins-ego是发期望姿态+推力给飞控,抛弃了飞控的位置环和速度环,而且没有把vins位姿发给飞控,此时就算通过mavros给飞控发期望位置,也缺少当前位置形成不了位置环,所以也没法执行,所以
响应速度与稳态精度的矛盾单环PID通过单一控制器平衡比例(P)、积分(I)、微分(D)参数。增大比例增益可加快响应,但易导致超调;增加积分项虽能消除稳态误差,但会降低系统响应速度。例如在电机调速系统中,单环PID难以同时满足快速启停和精准定位的需求。抗干扰能力不足单环控制对外部扰动(如负载突变、摩擦变化)的抑制能力有限。当扰动直接作用于被控对象时,PID控制器需通过误差反馈间接调整,可能导致动态过
通过从高度误差计算出期望速度,再从期望速度得到期望加速度,无人机能够实现更精确的高度控制。这一方法确保了在飞行过程中,无人机能够快速响应高度变化,并保持稳定的飞行状态。
方案概述无人机/无人车/无人船等机器 通过数据线连接安卓手机,手机4G上网于是就可以实现超远程图传、数传和遥控。 再在控制端手机上通过“2R酷玩”App远程操控。如果你本来就有一套常规遥控器控制的无人机/无人车的东西,那么这个方案不需要你再买什么新设备,只需要闲置的安卓手机即可。至于要用到的App软件,完全是免费的。这么低的成本,在App的支持下,得到的效果却是非常好的:视频延迟最低只有130毫秒
欢迎关注我的B站:https://space.bilibili.com/379384819。
1.
YOLOv8凭借其高效的训练、卓越的精度,已成为无人机视觉感知的新标杆。无论是EGO-Planner的实时避障,还是农业巡检中的作物识别,选择YOLOv8都将显著提升系统性能。(Cross Stage Partial-fractional)替代YOLOv5的C3模块,通过更深的特征复用和更少的参数量,减少训练时的计算负担。其训练流程自动平衡不同尺度的目标,尤其适合无人机拍摄的远近目标混合场景。默认
我们使用最先进的视觉同步定位和建图(VSLAM)方法来追踪无人机位姿,同时逐步构建周围环境的增量地图。在这方面,首先使用单目视觉方法来绘制感兴趣区域的地图。构建的地图被处理为优化算法的输入手段,以规划多架无人机的最佳路径。我们设计了一个基于粒子群优化(PSO)的路径规划器,并提出了一个基于区域敏感性(RS)的路径更新机制,以避免在执行最终路径时检测到危险事件时的敏感区域。此外,我们提出了一个动态
50942)]
将opencv-python 换成4.5.1.48即可解决。解决:是import的cv版本问题。
关注公众号,发现CV技术之美本篇分享论文A Survey on Vision-Based Anti Unmanned Aerial Vehicles Methods,基于视觉的反无人机综述。论文地址:https://www.mdpi.com/2504-446X/8/9/518摘要近年来,由于无人机滥用带来很多问题,许多反无人机方法被引入来解决这些问题。这些方法主要依赖于物理层面,如雷达检测、射频分
UAV-VLN通过结合微调的大型语言模型的语义推理能力和开放词汇视觉定位,显著提高了指令遵循准确性和路径效率,能够在复杂动态环境中实现稳健的导航。
本实验利用无人机搭载SpireCV视觉套件对电诈园区的人员及房屋情况进行智能识别。
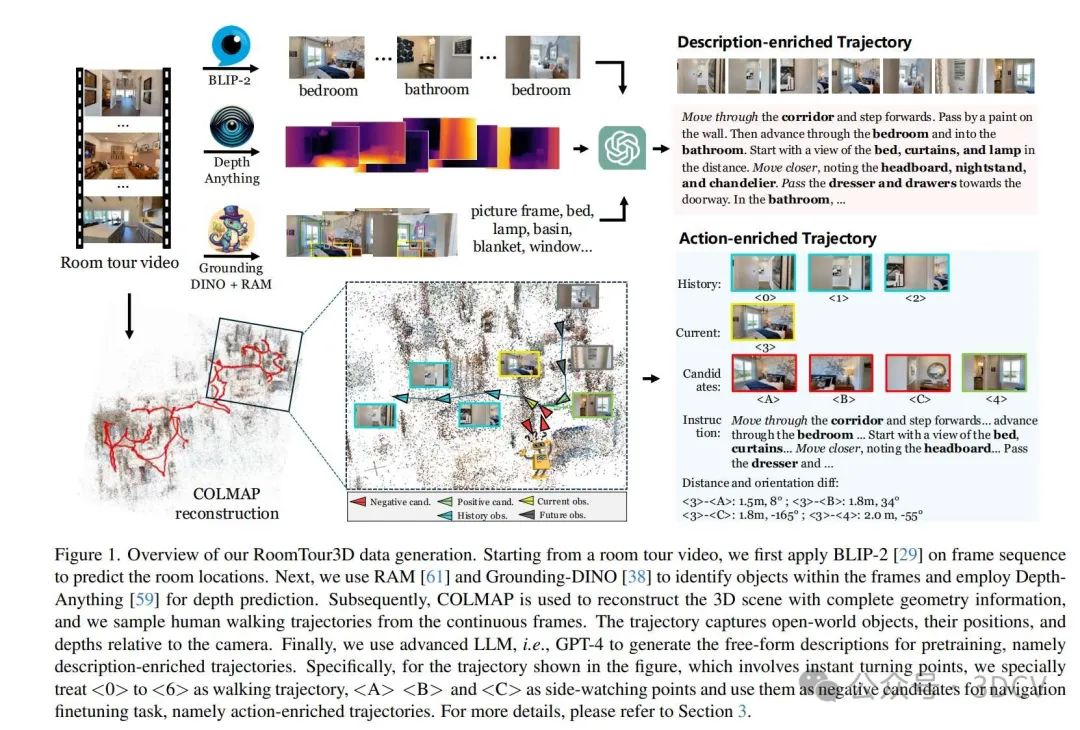
在本文中,我们提出了RoomTour3D,这是一个从房间参观视频自动整理得到的新型数据集,用于视觉语言导航(VLN)任务。通过利用视频数据的丰富性和顺序性,并结合物体多样性和空间感知,我们从1847个房间参观场景中生成了20万条导航指令和1.7万条动作丰富的轨迹。此外,我们还从视频帧和重建的3D场景中生成了可导航轨迹,这显著提升了性能,并在SOON和REVERIE基准上创造了新的最先进结果。这种方
FlightGPT通过结合VLMs的多模态理解能力和两阶段训练流程(SFT+RL),在城市级无人机VLN任务中实现了显著的性能提升,特别是在泛化能力和决策可解释性方面表现出色。
论文通过构建FG-AVDN数据集和提出FELA方法,显式地学习实体与地标之间的对齐,实验结果证明了该方法的有效性!
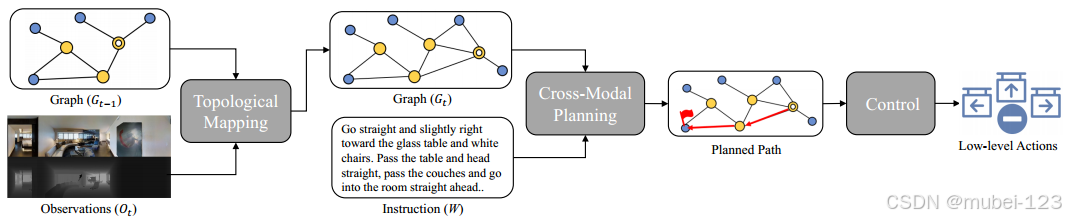
本工作的主要贡献:(1)提出了一种新的基于拓扑图的VLN-CE鲁棒导航规划方法。它可以有效地抽象连续环境,并促进代理的长期目标规划;(2)通过综合实验研究了构建拓扑图的基本设计选择,证明了简洁的深度设计是航路点预测的最佳选择;(3)提出了一种有效的试错控制器来解决避障问题。
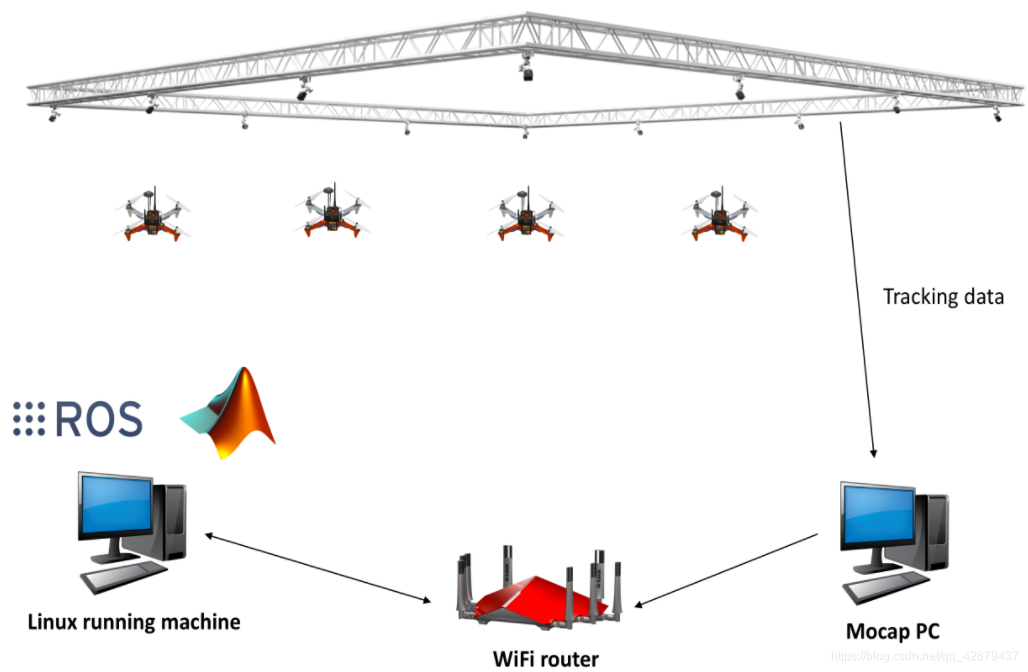
这篇文章介绍了如何配置基于PX4飞控的无人机系统,通过ROS或其他MAVLink系统从MoCap/VIO系统获取数据。主要介绍如何设置像VICON和Optitrack这样的MoCap系统,以及像ROVIO、SVO和PTAM这样的VIO系统。
近些年来,随着自动控制领域的发展,摄像镜头的工艺和视觉识别算法越来越完善,基于这一基础,无人机视觉跟踪技术成为炙手可热的研究领域。什么是无人机视觉跟踪技术呢?首先无人机通过摄像头进行视频采集,对采集的信息进行存储,并通过算法识别设定的跟踪目标,执行预设任务。目前无人机视觉跟踪技术已经广泛运用在农业生产,军事科研,物流运输等领域。
为了研究无人机在室内畜牧和农业环境中的定位,比较了两种VSLAM——LSD-SLAM和ORB-SLAM。通过在温室和奶牛场谷仓进行多次实验,发现最适合这些工作区的方法是 ORB-SLAM。结果表明植物和牛的监测可以从成本可控的现有无人机技术中获益。