[已解决]rviz 2d nav goal达到不了目标点
·
问题:运行以下语句后,在rviz界面选择2D Nav Goal后,小车一直在撞墙,不往目标去
roslaunch mbot_navigation nav_cloister_demo.launch
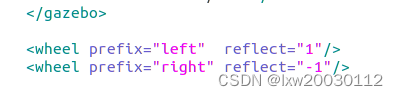
解决方法:打开/home/star/catkin_ws/src/mbot_description/urdf/xacro/gazebo下的mbot_base_gazebo.xacro,修改reflect参数即可,下图是改完的

魔乐社区(Modelers.cn) 是一个中立、公益的人工智能社区,提供人工智能工具、模型、数据的托管、展示与应用协同服务,为人工智能开发及爱好者搭建开放的学习交流平台。社区通过理事会方式运作,由全产业链共同建设、共同运营、共同享有,推动国产AI生态繁荣发展。
更多推荐

 4
 0
- 0


 已为社区贡献2条内容

所有评论(0)