视觉SLAM十四讲学习记录 第四讲(习题)
课后习题
1. 验证SO(3)、SE(3)和Sim(3)关于乘法成群。
首先对以上三种可以得知,矩阵乘法必然满足结合律,即先计算前两个矩阵乘法还是后两个矩阵乘法是肯定一样的。
SO(3)={R∈R3×3∣RRT=I,det(R)=1}SO(3) = \{{R\in\mathbb{R}^{3×3}|RR^ T = I,\det(R) = 1\}}SO(3)={R∈R3×3∣RRT=I,det(R)=1}
封闭性:两次旋转矩阵连乘等于一个新的旋转矩阵(代数角度可以验证,R1∗R2R_1*R_2R1∗R2仍然是行列式为1的正交阵)
幺元:I⋅R=R⋅I=RI·R = R·I = RI⋅R=R⋅I=R
逆:det(R)=1⇒R\det(R) = 1 \Rightarrow Rdet(R)=1⇒R可逆 同时R−1=RTR^{-1} = R^TR−1=RT
SE(3)={T=[Rt0T1]∈R4×4∣R∈SO(3),t∈R3}SE(3) = \{T=\begin{bmatrix}R&t\\\\0^T&1\end{bmatrix}∈\mathbb{R}^{4 × 4}|R ∈ SO(3),t ∈ \mathbb{R}^3\}SE(3)={T=R0Tt1∈R4×4∣R∈SO(3),t∈R3}
封闭性:两次欧式变换连乘等于一个新的欧式变换(代数角度验证也可,T1∗T2T_1*T_2T1∗T2仍满足上述形式)
幺元:I⋅T=T⋅I=TI·T = T·I = TI⋅T=T⋅I=T,表示不进行旋转和平移
逆:T=[Rt0T1]T=\begin{bmatrix}R&t\\\\0^T&1\end{bmatrix}T=R0Tt1根据分块矩阵求逆公式[AC0B]−1=[A−1−A−1CB−10B−1]\begin{bmatrix}A&C\\\\0&B\end{bmatrix}^{-1} = \begin{bmatrix}A^{-1}&-A^{-1}CB^{-1}\\\\0&B^{-1}\end{bmatrix}A0CB−1=A−10−A−1CB−1B−1
T−1=[R−1−R−1t0T1]∈SE(3)\;\;\;\;\;\;T ^{-1} = \begin{bmatrix}R^{-1}&-R^{-1}t\\\\0^T&1\end{bmatrix}\in SE(3)T−1=R−10T−R−1t1∈SE(3)
Sim(3)={S=[sRt0T1]∈R4×4}Sim(3) = \begin{Bmatrix} S = \begin{bmatrix}sR&t\\\\0^T &1\end{bmatrix}\in \mathbb{R}^{4 × 4}\end{Bmatrix}Sim(3)=⎩⎨⎧S=sR0Tt1∈R4×4⎭⎬⎫
封闭性:两次相似变换连乘等于一个新的相似变换(代数角度验证也可,S1∗S2S_1*S_2S1∗S2仍满足上述形式)
幺元:单位矩阵,表示不进行旋转、平移、缩放
逆:a′=sRa+ta^{'} = sRa + ta′=sRa+t逆变换为a=(RTa′−RTt)/sa = (R^Ta^{'} - R^{T}t)/sa=(RTa′−RTt)/s
2. 验证(R3,R,×)(\mathbb{R}^3,\mathbb{R},×)(R3,R,×)构成李代数
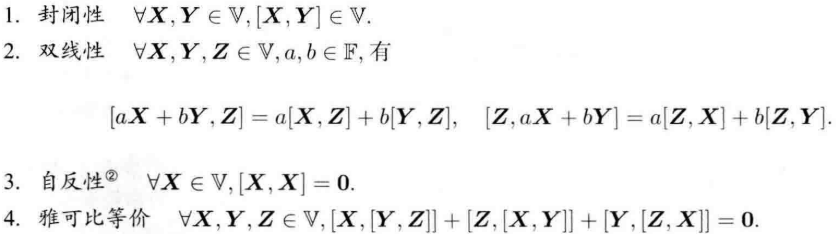
封闭性:集合中任意两个元素通过李括号运算得到的结果仍属于集合,三维向量叉乘三维向量,得到的结果仍然是三维向量
双线性:乘法分配律
自反性:R×R=∣R∣∣R∣sinθ=0(θ=0°)R × R = \vert R \vert\vert R \vert \sin{\theta} = 0(\theta = 0^{°})R×R=∣R∣∣R∣sinθ=0(θ=0°)
雅可比等价:可以通过向量的拉格朗日公式:
a×(b×c)=b(a⋅c)−c(a⋅b)a × (b × c) = b(a·c) - c(a·b)a×(b×c)=b(a⋅c)−c(a⋅b)
代入下式:
a×(b×c)+c×(a×b)+b×(c×a)a × (b × c) + c × (a × b) + b × (c × a)a×(b×c)+c×(a×b)+b×(c×a)
可得结果为0
3. 验证so(3)\mathfrak{so}(3)so(3)和se(3)\mathfrak{se}(3)se(3)满足李代数要求的性质
李代数so(3)\mathfrak{so}(3)so(3)的集合为3维向量ϕ\phiϕ。其对应反对称矩阵Φ\PhiΦ,两个向量ϕ1,ϕ2\phi_1,\phi_2ϕ1,ϕ2的李括号为[ϕ1,ϕ2]=(Φ1Φ2−Φ2Φ1)∨\begin{bmatrix}\phi_1,\phi_2\end{bmatrix} = (\Phi_1\Phi_2 - \Phi_2\Phi_1)^{\lor}[ϕ1,ϕ2]=(Φ1Φ2−Φ2Φ1)∨
封闭性:Φ1Φ2−Φ2Φ1=−(Φ1Φ2−Φ2Φ1)T\Phi_1\Phi_2 - \Phi_2\Phi_1 = -(\Phi_1\Phi_2 - \Phi_2\Phi_1)^TΦ1Φ2−Φ2Φ1=−(Φ1Φ2−Φ2Φ1)T仍为反对称矩阵,可对应ϕ\phiϕ
双线性:[aϕ1+bϕ2,ϕ3]=a[ϕ1,ϕ3]+b[ϕ2,ϕ3][a\phi_1 + b\phi_2 ,\phi_3] = a[\phi_1,\phi_3] + b[\phi_2,\phi_3][aϕ1+bϕ2,ϕ3]=a[ϕ1,ϕ3]+b[ϕ2,ϕ3]
即证
[(aΦ1+bΦ2)⋅Φ3−Φ3⋅(aΦ1+bΦ2)]∨=a(Φ1Φ3−Φ3Φ1)∨+b(Φ2Φ3−Φ3Φ2)∨=(aΦ1Φ3−aΦ3Φ1+bΦ2Φ3−bΦ3Φ2)∨\begin{aligned}[(a\Phi_1 + b\Phi_2)·\Phi_3 - \Phi_3·(a\Phi_1 + b\Phi_2)]^{\lor} &= a(\Phi_1\Phi_3 - \Phi_3\Phi_1)^{\lor} + b(\Phi_2\Phi_3 - \Phi_3\Phi_2)^{\lor} \\&= (a\Phi_1\Phi_3 - a\Phi_3\Phi_1 + b\Phi_2\Phi_3 - b\Phi_3\Phi_2)^{\lor}\end{aligned}[(aΦ1+bΦ2)⋅Φ3−Φ3⋅(aΦ1+bΦ2)]∨=a(Φ1Φ3−Φ3Φ1)∨+b(Φ2Φ3−Φ3Φ2)∨=(aΦ1Φ3−aΦ3Φ1+bΦ2Φ3−bΦ3Φ2)∨
自反性:[ϕ1,ϕ1]=(Φ1Φ1−Φ1Φ1)∨=0[\phi_1,\phi_1] = (\Phi_1\Phi_1 - \Phi_1\Phi_1)^{\lor} = 0[ϕ1,ϕ1]=(Φ1Φ1−Φ1Φ1)∨=0
雅可比等价:[ϕ1,[ϕ2,ϕ3]]+[ϕ3,[ϕ1,ϕ2]]+[ϕ2,[ϕ3,ϕ1]]=0[\phi_1,[\phi_2,\phi_3]] + [\phi_3,[\phi_1,\phi_2]] + [\phi_2,[\phi_3,\phi_1]] = 0[ϕ1,[ϕ2,ϕ3]]+[ϕ3,[ϕ1,ϕ2]]+[ϕ2,[ϕ3,ϕ1]]=0
[Φ1,(Φ2Φ3−Φ3Φ2)∨]=[Φ1(Φ2Φ3−Φ3Φ2)−(Φ2Φ3−Φ3Φ2)Φ1]∨=(Φ1Φ2Φ3−Φ1Φ3Φ2−Φ2Φ3Φ1+Φ3Φ2Φ1)∨=A∨\begin{aligned}[\Phi_1,(\Phi_2\Phi_3 - \Phi_3\Phi_2)^{\lor}] &=[\Phi_1(\Phi_2\Phi_3 - \Phi_3\Phi_2) - (\Phi_2\Phi_3 - \Phi_3\Phi_2)\Phi_1]^{\lor}\\\\ &=(\Phi_1\Phi_2\Phi_3 - \Phi_1\Phi_3\Phi_2 - \Phi_2\Phi_3\Phi_1 + \Phi_3\Phi_2\Phi_1)^{\lor} = A^{\lor} \end{aligned}[Φ1,(Φ2Φ3−Φ3Φ2)∨]=[Φ1(Φ2Φ3−Φ3Φ2)−(Φ2Φ3−Φ3Φ2)Φ1]∨=(Φ1Φ2Φ3−Φ1Φ3Φ2−Φ2Φ3Φ1+Φ3Φ2Φ1)∨=A∨
[Φ3,[Φ1,Φ2]]=(Φ3Φ1Φ2−Φ3Φ2Φ1−Φ1Φ2Φ3+Φ2Φ1Φ3)∨=B∨[\Phi_3,[\Phi_1,\Phi_2]] = (\Phi_3\Phi_1\Phi_2 - \Phi_3\Phi_2\Phi_1 - \Phi_1\Phi_2\Phi_3 + \Phi_2\Phi_1\Phi_3)^{\lor} = B^{\lor}[Φ3,[Φ1,Φ2]]=(Φ3Φ1Φ2−Φ3Φ2Φ1−Φ1Φ2Φ3+Φ2Φ1Φ3)∨=B∨
[Φ2,[Φ3,Φ1]]=(Φ2Φ3Φ1−Φ2Φ1Φ3−Φ3Φ1Φ2+Φ1Φ3Φ2)∨=C∨[\Phi_2,[\Phi_3,\Phi_1]] = (\Phi_2\Phi_3\Phi_1 - \Phi_2\Phi_1\Phi_3 - \Phi_3\Phi_1\Phi_2 + \Phi_1\Phi_3\Phi_2)^{\lor} = C^{\lor}[Φ2,[Φ3,Φ1]]=(Φ2Φ3Φ1−Φ2Φ1Φ3−Φ3Φ1Φ2+Φ1Φ3Φ2)∨=C∨
(A∨+B∨+C∨)=(A+B+C)∨=0(A^{\lor} + B^{\lor} + C^{\lor}) = (A + B + C)^{\lor} = 0(A∨+B∨+C∨)=(A+B+C)∨=0
se(3)={ξ=[ρϕ]∈R6,ρ∈R3,ϕ∈so(3),ξ∧=[ϕ∧ρ0T0]∈R4×4}.\mathfrak{se}(3) = \left\{ \xi = \begin{bmatrix} \rho\\\\\phi\end{bmatrix}\in\mathbb{R}^6,\rho\in\mathbb{R}^3,\phi\in\mathfrak{so}(3),\xi^{\land} = \begin{bmatrix}\phi^{\land}&\rho\\\\0^T&0\end{bmatrix}\in\mathbb{R}^{4×4}\right\}.se(3)=⎩⎨⎧ξ=ρϕ∈R6,ρ∈R3,ϕ∈so(3),ξ∧=ϕ∧0Tρ0∈R4×4⎭⎬⎫.
[ξ1,ξ2]=(ξ1∧ξ2∧−ξ2∧ξ1∧)∨[\xi_1,\xi_2] = (\xi_1^{\land}\xi_2^{\land} - \xi_2^{\land}\xi^{\land}_1)^{\lor}[ξ1,ξ2]=(ξ1∧ξ2∧−ξ2∧ξ1∧)∨
封闭性:即证((ξ1∧ξ2∧−ξ2∧ξ1∧)∨)∧((\xi_1^{\land}\xi_2^{\land} - \xi_2^{\land}\xi^{\land}_1)^{\lor})^\land((ξ1∧ξ2∧−ξ2∧ξ1∧)∨)∧仍满足[ϕ∧ρ0T0]\begin{bmatrix}\phi^{\land}&\rho\\\\0^T&0\end{bmatrix}ϕ∧0Tρ0的形式
[Φ1ρ10T0][Φ2ρ20T0]−[Φ2ρ20T0][Φ1ρ10T0]=[Φ1Φ2−Φ2Φ1Φ1ρ2−Φ2ρ10T0]=[[ϕ1,ϕ2]ρ30T0]\begin{aligned}\begin{bmatrix}\Phi_1&\rho_1\\\\0^T&0\end{bmatrix}\begin{bmatrix}\Phi_2&\rho_2\\\\0^T&0\end{bmatrix} - \begin{bmatrix}\Phi_2&\rho_2\\\\0^T&0\end{bmatrix}\begin{bmatrix}\Phi_1&\rho_1\\\\0^T&0\end{bmatrix} &=\begin{bmatrix}\Phi_1\Phi_2 - \Phi_2\Phi_1&\Phi_1\rho_2 - \Phi_2\rho_1\\\\0^T&0\end{bmatrix}
\\\\&=\begin{bmatrix}[\phi_1,\phi_2]&\rho_3\\\\0^T&0\end{bmatrix}
\end{aligned}Φ10Tρ10Φ20Tρ20−Φ20Tρ20Φ10Tρ10=Φ1Φ2−Φ2Φ10TΦ1ρ2−Φ2ρ10=[ϕ1,ϕ2]0Tρ30
即[ξ1,ξ2]=[Φ1ρ2−Φ2ρ1,[ϕ1,ϕ2]][\xi_1,\xi_2] = \begin{bmatrix}\Phi_1\rho_2-\Phi_2\rho_1\\ ,\\ [\phi_1,\phi_2]\end{bmatrix}[ξ1,ξ2]=Φ1ρ2−Φ2ρ1,[ϕ1,ϕ2]
双线性:[aξ1+bξ2,ξ3]=a[ξ1,ξ3]+b[ξ2,ξ3][a\xi_1 + b\xi_2,\xi_3] = a[\xi_1,\xi_3] + b[\xi_2,\xi_3][aξ1+bξ2,ξ3]=a[ξ1,ξ3]+b[ξ2,ξ3]
[aΦ1+bΦ2aρ1+bρ20T0][Φ3ρ30T0]−[Φ3ρ30T0][aΦ1+bΦ2aρ1+bρ20T0]=a[Φ1ρ10T0][Φ3ρ30T0]−a[Φ3ρ30T0][Φ1ρ10T0]+b[Φ2ρ20T0][Φ3ρ30T0]−b[Φ3ρ30T0][Φ2ρ20T0]=a[ξ1,ξ3]+b[ξ2,ξ3]\begin{aligned}&\begin{bmatrix}a\Phi_1 + b\Phi_2&a\rho_1 + b\rho_2\\\\0^T&0\end{bmatrix}\begin{bmatrix}\Phi_3&\rho_3\\\\0^T&0\end{bmatrix} - \begin{bmatrix}\Phi_3&\rho_3\\\\0^T&0\end{bmatrix}\begin{bmatrix}a\Phi_1 + b\Phi_2&a\rho_1 + b\rho_2\\\\0^T&0\end{bmatrix} \\\\&=a\begin{bmatrix}\Phi_1&\rho_1\\\\0^T&0\end{bmatrix}\begin{bmatrix}\Phi_3&\rho_3\\\\0^T&0\end{bmatrix} - a\begin{bmatrix}\Phi_3&\rho_3\\\\0^T&0\end{bmatrix}\begin{bmatrix}\Phi_1&\rho_1\\\\0^T&0\end{bmatrix} + b\begin{bmatrix}\Phi_2&\rho_2\\\\0^T&0\end{bmatrix}\begin{bmatrix}\Phi_3&\rho_3\\\\0^T&0\end{bmatrix} - b\begin{bmatrix}\Phi_3&\rho_3\\\\0^T&0\end{bmatrix}\begin{bmatrix}\Phi_2&\rho_2\\\\0^T&0\end{bmatrix} \\\\&= a[\xi_1,\xi_3] + b[\xi_2,\xi_3] \end{aligned}aΦ1+bΦ20Taρ1+bρ20Φ30Tρ30−Φ30Tρ30aΦ1+bΦ20Taρ1+bρ20=aΦ10Tρ10Φ30Tρ30−aΦ30Tρ30Φ10Tρ10+bΦ20Tρ20Φ30Tρ30−bΦ30Tρ30Φ20Tρ20=a[ξ1,ξ3]+b[ξ2,ξ3]
自反性:[ξ1,ξ1]=(ξ1∧ξ1∧−ξ1∧ξ1∧)∨=0∨[\xi_1,\xi_1] = (\xi_1^{\land}\xi_1^{\land} - \xi_1^{\land}\xi^{\land}_1)^{\lor} = 0^{\lor}[ξ1,ξ1]=(ξ1∧ξ1∧−ξ1∧ξ1∧)∨=0∨
雅可比等价:
[ξ1,[ξ2,ξ3]]=[ξ1,[Φ2ρ3−Φ3ρ2(ϕ2,ϕ3)]]=[Φ1(Φ2ρ3−Φ3ρ2)−[ϕ2,ϕ3]ρ1[ϕ1,[ϕ2,ϕ3]]]=[Φ1Φ2ρ3−Φ1Φ3ρ2−Φ2Φ3ρ1+Φ3Φ2ρ1[ϕ1,[ϕ2,ϕ3]]]\begin{aligned}[\xi_1,[\xi_2,\xi_3]] &= \begin{bmatrix}\xi_1,\begin{bmatrix}\Phi_2\rho_3-\Phi_3\rho_2\\\\(\phi_2,\phi_3)\end{bmatrix}\end{bmatrix}
\\\\&=\begin{bmatrix}\Phi_1(\Phi_2\rho_3 - \Phi_3\rho_2)-[\phi_2,\phi_3]\rho_1\\\\ [\phi_1,[\phi_2,\phi_3]]\end{bmatrix}
\\\\&=\begin{bmatrix}\Phi_1\Phi_2\rho_3 - \Phi_1\Phi_3\rho_2 - \Phi_2\Phi_3\rho_1 + \Phi_3\Phi_2\rho_1\\\\ [\phi_1,[\phi_2,\phi_3]]\end{bmatrix}
\end{aligned}[ξ1,[ξ2,ξ3]]=ξ1,Φ2ρ3−Φ3ρ2(ϕ2,ϕ3)=Φ1(Φ2ρ3−Φ3ρ2)−[ϕ2,ϕ3]ρ1[ϕ1,[ϕ2,ϕ3]]=Φ1Φ2ρ3−Φ1Φ3ρ2−Φ2Φ3ρ1+Φ3Φ2ρ1[ϕ1,[ϕ2,ϕ3]]
因此最后三项相加可互相抵消(上半部分代数和为0,下半部分有so(3)\mathfrak{so}(3)so(3)雅可比等价可知为0)
4. 验证性质(4.20)和(4.21)
(4.20)
a∧a∧=[0−a3a2a30−a1−a2a10][0−a3a2a30−a1−a2a10]=[−a22−a32a1a2a1a3a1a2−a12−a32a2a3a1a3a2a3−a12−a22]=[a12a1a2a1a3a1a2a22a2a3a1a3a2a3a32]−[a12+a22+a32000a12+a22+a32000a12+a22+a32]=aaT−I\begin{aligned}a^\land a^\land
&= \begin{bmatrix}0&-a_3&a_2\\\\a_3&0&-a_1\\\\-a_2&a_1&0\end{bmatrix}\begin{bmatrix}0&-a_3&a_2\\\\a_3&0&-a_1\\\\-a_2&a_1&0\end{bmatrix}
\\\\&= \begin{bmatrix}-a_2^2-a_3^2&a_1a_2&a_1a_3\\\\a_1a_2&-a_1^2-a_3^2&a_2a_3\\\\a_1a_3&a_2a_3&-a_1^2-a_2^2\end{bmatrix}
\\\\&= \begin{bmatrix}a_1^2&a_1a_2&a_1a_3\\\\a_1a_2&a_2^2&a_2a_3\\\\a_1a_3&a_2a_3&a_3^2\end{bmatrix} - \begin{bmatrix}a_1^2 + a_2^2 + a_3^2&0&0\\\\0&a_1^2 + a_2^2 + a_3^2&0\\\\0&0&a_1^2 + a_2^2 + a_3^2\end{bmatrix}
\\\\&= aa^T - I
\end{aligned}a∧a∧=0a3−a2−a30a1a2−a100a3−a2−a30a1a2−a10=−a22−a32a1a2a1a3a1a2−a12−a32a2a3a1a3a2a3−a12−a22=a12a1a2a1a3a1a2a22a2a3a1a3a2a3a32−a12+a22+a32000a12+a22+a32000a12+a22+a32=aaT−I
(4.21)
a∧aaT=[0−a3a2a30−a1−a2a10][a1a2a3]=0\begin{aligned}a^{\land}aa^{T} = \begin{bmatrix}0&-a_3&a_2\\\\a_3&0&-a_1\\\\-a_2&a_1&0\end{bmatrix}\begin{bmatrix}a_1\\\\a_2\\\\a_3\end{bmatrix} = 0
\end{aligned}a∧aaT=0a3−a2−a30a1a2−a10a1a2a3=0
a∧a∧a∧=a∧(aaT−I)=a∧aaT−a∧=−a∧\begin{aligned}
a^{\land}a^{\land}a^{\land} &= a^{\land}(aa^{T} - I)
\\\\&= a^{\land}aa^{T} - a^{\land}
\\\\&= -a^{\land}
\end{aligned}a∧a∧a∧=a∧(aaT−I)=a∧aaT−a∧=−a∧
5. 证明:
Rp∧RT=(Rp)∧⇔Rp∧=(Rp)∧R.⇔∀u∈R3 Rp∧u=(Rp)∧Ru⇔∀u∈R3 R(p×u)=(Rp)×(Ru)\begin{aligned}&\;\;\;\;\;Rp^\land R^T = (Rp)^\land
\\\\ &\Leftrightarrow Rp^\land = (Rp)^\land R.
\\\\ &\Leftrightarrow \forall u\in R^3 \;\;\;\;\;Rp^\land u = (Rp)^\land Ru
\\\\ &\Leftrightarrow \forall u\in R^3 \;\;\;\;\;R(p × u) = (Rp)×(Ru)
\end{aligned}Rp∧RT=(Rp)∧⇔Rp∧=(Rp)∧R.⇔∀u∈R3Rp∧u=(Rp)∧Ru⇔∀u∈R3R(p×u)=(Rp)×(Ru)
最后一式利用向量叉乘的旋转变换不变性
从三维几何的角度来理解:v,uv,uv,u 是任意两个三维向量,(v×u)(v × u)(v×u)是一个和 v,uv, uv,u 都垂直、大小为 ∣v∣∣u∣sin(u,v)∣v∣∣u∣sin(u,v)∣v∣∣u∣sin(u,v) 的三维向量;将 v,u,v×uv,u,v×uv,u,v×u 三个向量都经过同一个旋转,它们的相对位姿和模长都不会改变,所以 (Rv)(Rv)(Rv) 和 (Ru)(Ru)(Ru) 的叉乘仍是 R(v×u)R(v×u)R(v×u)。
6. 证明:
Rexp(p∧)RT=exp((Rp∧)).R\exp(p^\land)R^T = \exp((Rp^\land)).Rexp(p∧)RT=exp((Rp∧)).
该式称为SO(3)SO(3)SO(3)上的伴随性质。同样地,在SE(3)SE(3)SE(3)上也有伴随性质:
Texp(ξ∧)T−1=exp((Ad(T)ξ)∧),T\exp(\xi^\land)T^{-1} = \exp((Ad(T)\xi)^\land),Texp(ξ∧)T−1=exp((Ad(T)ξ)∧),
其中:
Ad(T)=[Rt∧R0R].Ad(T) =\begin{bmatrix}R&t^\land R\\\\0&R\end{bmatrix}.Ad(T)=R0t∧RR.
exp((Rp)∧)=exp(Rp∧RT)=∑n=0∞1n!(Rp∧RT)n=∑n=0∞1n!(Rp∧RT)⋅(Rp∧RT)⋅⋅⋅(Rp∧RT) (RTR=I)=∑n=0∞1n!R(p∧)nRT=R⋅(∑n=0∞1n!(p∧)n)RT=R⋅exp(p∧)RT\begin{aligned}\exp((Rp)^\land) &= \exp(Rp^\land R^T) \\\\&=\sum\limits_{n = 0}^{\infty}\frac{1}{n!}(Rp^\land R^T)^n \\\\&=\sum\limits_{n = 0}^{\infty}\frac{1}{n!}(Rp^\land R^T)·(Rp^\land R^T)···(Rp^\land R^T) \\\\&\;\;\;\;\;(R^T R = I) \\\\&=\sum\limits_{n = 0}^{\infty}\frac{1}{n!}R(p^\land)^n R^T \\\\&=R·(\sum\limits_{n = 0}^{\infty}\frac{1}{n!}(p^\land)^n)R^T \\\\&=R·\exp(p^\land)R^T \end{aligned}exp((Rp)∧)=exp(Rp∧RT)=n=0∑∞n!1(Rp∧RT)n=n=0∑∞n!1(Rp∧RT)⋅(Rp∧RT)⋅⋅⋅(Rp∧RT)(RTR=I)=n=0∑∞n!1R(p∧)nRT=R⋅(n=0∑∞n!1(p∧)n)RT=R⋅exp(p∧)RT
7.依照左扰动的推导,推导SO(3)和SE(3)在右扰动下的导数。
SO(3)右扰动下的导数
设右扰动ΔR\Delta RΔR对应的李代数为ϕ\phiϕ,对ϕ\phiϕ求导
∂(Rp)∂φ=limφ→0exp(ϕ∧)exp(φ∧)p−exp(ϕ∧)pφ=limφ→0exp(ϕ∧)(I+φ∧)p−exp(ϕ∧)pφ=limφ→0exp(ϕ∧)⋅φ∧pφ=limφ→0Rφ∧pφ=limφ→0(Rφ)∧⋅(Rp)φ=limφ→0−(Rp)∧⋅(Rφ)φ=−(Rp)′⋅R\begin{aligned}\frac{\partial(Rp)}{\partial\varphi}&=\lim_{\varphi\rightarrow0}\frac{\exp(\phi^\land)\exp(\varphi^\land)p - \exp(\phi^\land)p}{\varphi} \\\\&=\lim_{\varphi\rightarrow0}\frac{\exp(\phi^\land)(I + \varphi^\land)p - \exp(\phi^\land)p}{\varphi} \\\\&=\lim_{\varphi\rightarrow0}\frac{\exp(\phi^\land)·\varphi^\land p}{\varphi} \\\\&=\lim_{\varphi\rightarrow0}\frac{R\varphi^\land p}{\varphi} \\\\&=\lim_{\varphi\rightarrow0}\frac{(R\varphi)^\land·(Rp)}{\varphi} \\\\&=\lim_{\varphi\rightarrow0}\frac{-(Rp)^\land·(R\varphi)}{\varphi} \\\\&=-(Rp)^{'}·R \end{aligned}∂φ∂(Rp)=φ→0limφexp(ϕ∧)exp(φ∧)p−exp(ϕ∧)p=φ→0limφexp(ϕ∧)(I+φ∧)p−exp(ϕ∧)p=φ→0limφexp(ϕ∧)⋅φ∧p=φ→0limφRφ∧p=φ→0limφ(Rφ)∧⋅(Rp)=φ→0limφ−(Rp)∧⋅(Rφ)=−(Rp)′⋅R
SE(3)右扰动下的导数,设右扰动ΔT\Delta TΔT对应的李代数为δξ=[δρ,δϕ]T\delta\xi = [\delta \rho,\delta\phi]^Tδξ=[δρ,δϕ]T
∂(Tp)∂δξ=limδξ→0exp(ξ∧)exp(δξ∧)p−exp(ξ∧)pφ=limδξ→0exp(ξ∧)(I+δξ∧)p−exp(ξ∧)pδξ=limδξ→0exp(ξ∧)⋅δξ∧pδξ=limδξ→0[Rt01][δϕ∧δρ01]pδξ=limδξ→0[Rδϕ∧p+Rδρ0]δξ=limδξ→0[−(Rp)∧(Rδϕ)+Rδρ0][δρ,δϕ]T=[R−(Rp)∧R0T0]\begin{aligned}\frac{\partial(Tp)}{\partial\delta\xi}&=\lim_{\delta\xi\rightarrow0}\frac{\exp(\xi^\land )\exp(\delta\xi^\land)p - \exp(\xi^\land)p}{\varphi} \\\\&=\lim_{\delta\xi\rightarrow0}\frac{\exp(\xi^\land)(I + \delta\xi^\land)p - \exp(\xi^\land)p}{\delta\xi} \\\\&=\lim_{\delta\xi\rightarrow0}\frac{\exp(\xi^\land)·\delta\xi^\land p}{\delta\xi} \\\\&=\lim_{\delta\xi\rightarrow0}\frac{\begin{bmatrix}R&t\\\\0&1\end{bmatrix}\begin{bmatrix}\delta\phi^\land&\delta\rho\\\\0&1\end{bmatrix}p}{\delta\xi} \\\\&=\lim_{\delta\xi\rightarrow0}\frac{\begin{bmatrix}R\delta\phi^\land p+R\delta \rho\\\\0\end{bmatrix}}{\delta\xi} \\\\&=\lim_{\delta\xi\rightarrow0}\frac{\begin{bmatrix}-(Rp)^\land(R\delta\phi)+R\delta \rho\\\\0\end{bmatrix}}{[\delta\rho,\delta\phi]^T} \\\\&=\begin{bmatrix}R&-(Rp)^\land R\\\\0^T&0\end{bmatrix} \end{aligned}∂δξ∂(Tp)=δξ→0limφexp(ξ∧)exp(δξ∧)p−exp(ξ∧)p=δξ→0limδξexp(ξ∧)(I+δξ∧)p−exp(ξ∧)p=δξ→0limδξexp(ξ∧)⋅δξ∧p=δξ→0limδξR0t1δϕ∧0δρ1p=δξ→0limδξRδϕ∧p+Rδρ0=δξ→0lim[δρ,δϕ]T−(Rp)∧(Rδϕ)+Rδρ0=R0T−(Rp)∧R0

魔乐社区(Modelers.cn) 是一个中立、公益的人工智能社区,提供人工智能工具、模型、数据的托管、展示与应用协同服务,为人工智能开发及爱好者搭建开放的学习交流平台。社区通过理事会方式运作,由全产业链共同建设、共同运营、共同享有,推动国产AI生态繁荣发展。
更多推荐


 3
 0
- 0


 已为社区贡献3条内容

所有评论(0)