登录社区云,与社区用户共同成长
邀请您加入社区
简述----正交实验法是研究多因素多水平的一种设计方法,它依据 Galois理论从全面实验中挑选出部分具有代表性的水平组合进行实验,并对结果进行分析从而找出最优的水平组合。当析因设计要求的实验次数太多时,一个非常自然的想法就是从析因设计的水平组合中,选择一部分有代表性水平组合进行实验。因此就出现了分式析因设计(fractional factorial designs),但是对于实验设计知识较少的实
里面写的东西很不偏向于数竞;不适合喜欢数学公式的同学。
线性代数是机器学习领域的基础,其中一个最重要的概念是奇异值分解(SVD),本文尽可能简洁的介绍SVD(奇异值分解)算法的基础理解,以及它在现实世界中的应用。
一个简单计算积分的工具计算可算的复杂积分,根据待算积分的形式可与模块中的积分相匹配,输入积分上限、积分下限、被积函数待定系数后,点击“确定”便可得到结果。看懂代码后,可以自由更改,只需更改textbox,就可以计算任意积分。例如:[sin( ax^b+c)] ^d类型static double jfys(double xxian, double sxian, Func<double, dou
max=24*x1+16*x2+44*x3+32*x4-3*x5-3*x6;4*(x1+x5)+3*(x2+x6)<600;4*(x1+x5)+2*(x2+x6)+2*x5+2*x6<480;x1+x5<100;x3=0.8*x5;x4=0.75*x6;
Grover’s Algorithm以下是我在学习Quantum Algorithm时整理的演示PPT,是我对这个算法的一些个人理解希望可以帮到你。
1. 模态分解相关算法IMF:固有模态函数EMD:经验模态分解EEMD:集合经验模态分解CEEMD:互补集合经验(EEMD的标准形式)CEEMDAN:自适应噪声完备集合经验模态分解VMD:变分模态分解2.IMF:固有模态函数2.1 定义:将待研究的信号分解为一个个单分量信号,每一个单分量信号只包含一种震荡模式(即单一的瞬时频率),这些分解后的分量称为固有模态函数。2.2 要求:1)极值点和过零点的
作者丨小飞@知乎来源丨https://zhuanlan.zhihu.com/p/404326817编辑丨3D视觉工坊本篇主要介绍LOAM代码中有关lidar odometry部分对应的公式...
SLAM 轨迹的对齐和评估时, 多用 Umeyama 算法实现.该算法从给定的两个欧几里得空间的关联点集中找出最小误差平方意义下的相似变换参数 (Similarity Transformation, 旋转+平移+缩放)[1]在上一篇博文中, 我们已经详细推导了该算法的数学原理.这里我们看一下实际应用中 Umeyama 算法的源码实现, 分别是- Eigen[2]中 Umeyama 算法源码- PC
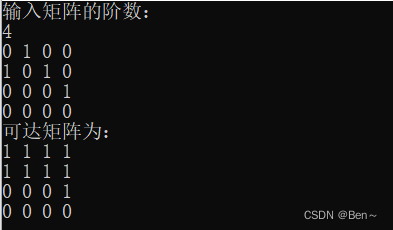
warshall算法
1.背景介绍线性代数是数学的一个分支,主要研究的是解线性方程组和矩阵的相关问题。图像处理是计算机视觉的一个重要分支,主要研究的是对图像进行处理和分析的方法。线性代数与图像处理之间存在密切的关系,因为图像可以看作是矩阵的一个特殊应用。在图像处理中,线性代数提供了许多有用的方法和工具,如滤波、边缘检测、图像压缩等。在本文中,我们将从线性代数的基本概念和算法原理入手,详细讲解线性代数在图像处理中...
求解一元高次多项式方程的所有实数根的算法一元高次多项式的形式可以表示为:f(x)=c0+c1x+c2x2+c3x3+...+cnxn=0f(x) =c _0+c_1x+c_2x^2+c_3x^3+...+c_nx^n=0f(x)=c0+c1x+c2x2+c3x3+...+cnxn=0一般来说,一元高次多项式方程很难有显示解析解,大多使用数值算法计算方程的根,例如牛顿法、割线法等。但这些算
PSO改进系列算法简洁1、引入w的PSO:标准粒子群优化算法,引入惯性权重w,w随着迭代次数的变化而变化。2、APSO(Adaptive Particle Swarm Optimization):自适应粒子群优化算法,引入三种策略:参数自适应策略,精英学习策略,状态评估策略3、CPSO():协作粒子群优化算法,K1个D1维的小分组,K2个D2维的小分组,按组更新而不是整个粒子群整体更新4、CCPS
如果矩阵A中存在这样的一个元素A[i][j]满足下列条件:A[i][j]是第i行中值最小的元素,且又是第j列中值最大的元素,则称之为该矩阵的一个马鞍点。请编写程序求出矩阵A的马鞍点。
MUSIC算法原理与信号DOA估计
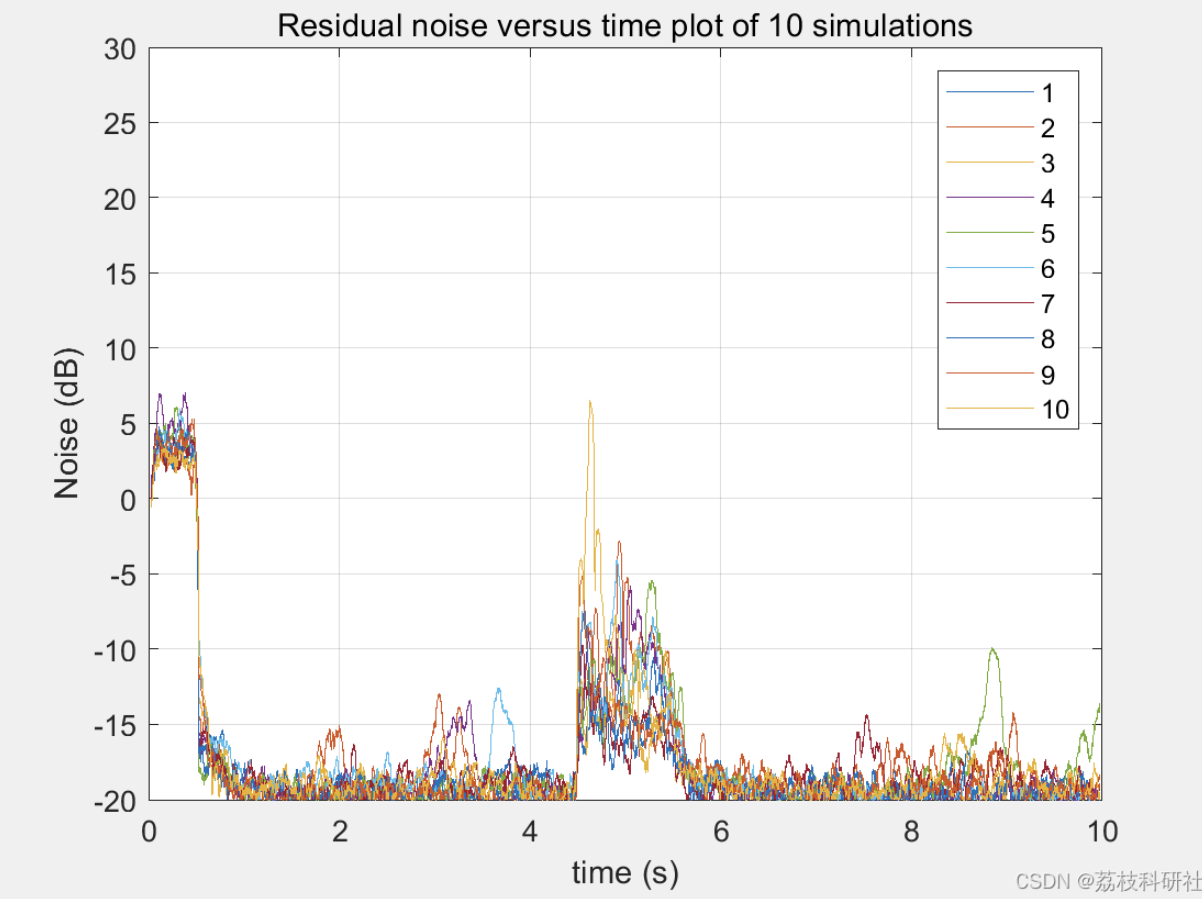
1]王建宏,王道波.子空间预测控制算法在主动噪声振动中的应用[J].振动与冲击,2011,30(10):129-135.DOI:10.13465/j.cnki.jvs.2011.10.013.饱和约束的产生是因为没有足够的资源来达到期望的输出或者是由于机械和电子的失控而产生的输出。因为每个实验装置中的物理条件的限制使得两个转换器中存在大量的对于观测变量 y。的设计是为了使得系统对于外部输入扰动w
1,已知三角形三个点,判断另一个点是否在三角形内思路1:使用向量叉乘判断。如果每条三角的边与改点的向量叉乘 都朝一个方向,即该点在三角形内。否则不在
简单总结了ICP算法的思想
如何理解特征值为复数的情况此“旋转”非彼“旋转”。可建立下面的复空间维度矩阵(n行2列)以做解释:行:第i行代表复空间的第i维。列:由于复空间的一维实际上对应着一个pair维度——实数维和虚数维,因此可分别用第一列和第二列表示。这样一来,复空间的维度就可以表达清楚了。比如d21表示复空间第2维的实数维, d32 表示复空间第3维的虚数维。——至此,n维复空间便可看作是一个2n维实空间。所以,复空间
成功的人生在于追求「完整」而不是「完美」 ----乔丹·皮特森算法思路:1、求取源图I的平均灰度,并记录rows和cols;2、按照一定大小,分为N*M个方块,求出每块的平均值,得到子块的亮度矩阵D;3、用矩阵D的每个元素减去源图的平均灰度,得到子块的亮度差值矩阵E;4、通过插值算法,将矩阵E差值成与源图一样大小的亮度分布矩阵R;5、得到矫正后的图像result=I-R;应用场景:光照不均匀的整体
ECDH算法详解ECDH算法详解DH密钥交换原理结合ECC椭圆曲线算法ECDSA签名算法ECDH算法详解DH密钥交换原理进一步解释:两端(Alice 和 Bob)想要安全的交换信息并且第三方不能获取到该信息。当然这也是TLS协议中的目的之一,举个例子。(其实下面的描述其实是ECDHE,而不是ECDH)Alice 和 Bob 生成他们自己的私钥和公钥,即 Alice 已知随机数a, 以及一个底数g和
lingo是专门用于求解数学规划的专业软件,用LINGO可以建立运筹学专业模型的基础,应该努力掌握并且灵活运用。用lingo求解线性规划能发现无界解,无可行解的情况,但对于多重最优解只能求解出其中的一个解,而且不能给出此问题为多重最优解的提示。适合学习运筹学和数学建模的同学使用。
交互式学线性代数
求和符号是高等数学中频繁使用的符号,旨在简洁地表示对一系列数值的所有项进行累加。例如:在此表达式中,\(i\) 被定义为,其从0变化到3,涵盖了所有需要累加的项。求和符号的引入极大地简化了众多表达式的书写方式,但与此同时,当表达式中嵌套了求和符号时,相关的计算可能会变得较为复杂。为了帮助大家更有效地理解和运用求和符号,以下将详细介绍求和符号的运算法则。
NMF的基本思想可以简单描述为:对于任意给定的一个非负矩阵V,NMF算法能够寻找到一个非负矩阵W和一个非负矩阵H,使得满足 ,从而将一个非负的矩阵分解为左右两个非负矩阵的乘积。如下图所示,其中要求分解后的矩阵H和W都必须是非负矩阵。矩阵V分解为左矩阵W和右矩阵H,可理解为原始矩阵V的列向量是H中的所有列向量的加权和,对应的权重系数则是W的列向量的元素,所有H称为基矩阵,W称为系数矩阵。NMF在人脸
目录核心思路保存视图加载视图重写draw_geometries调用示例保存视角绘制open3d高级API,调用函数即可精确控制初始化点云或网格显示的旋转和移动的视角,代码是封装好的函数,直接调用即可!!核心思路从param = vis.get_view_control().convert_to_pinhole_camera_parameters()获取当前参数:实际上是一个4*4齐次坐标变换矩阵,
在最小二乘法和SVD优化中,简单的介绍了最小二乘法的基本原理和SVD优化的实现。但是对于单纯的二乘法而言对于噪声的学习经常会出现过拟合。为了避免其过拟合导致的模型过于复杂,可以通过给最小二乘法添加约束条件的方式来实现。下面将介绍两种常用的方法部分空间约束的最小二乘法对于由参数的线性模型...
matrix pencil矩阵铅笔算法复现二
matrix pencil算法原始论文复现一
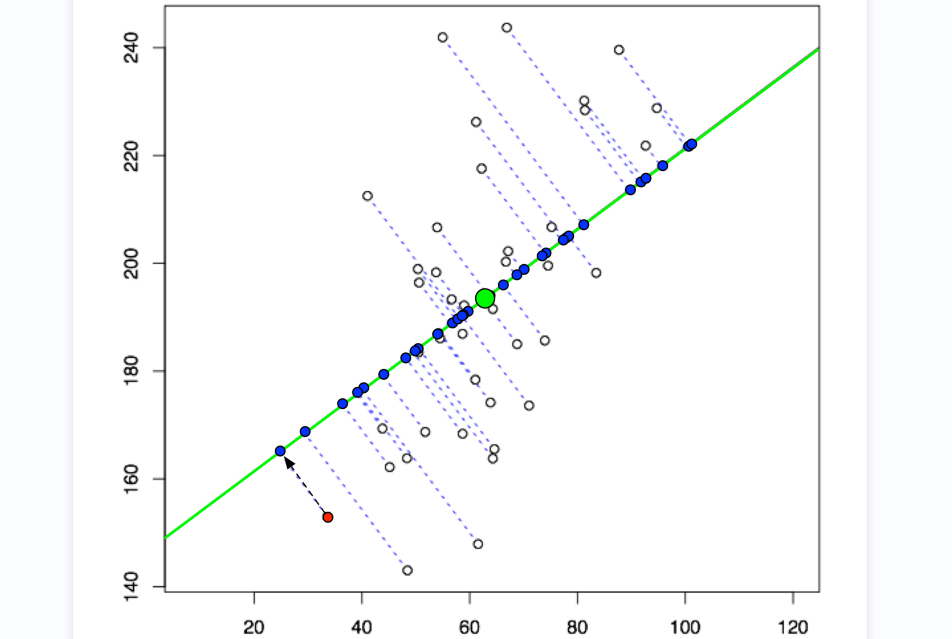
降维算法之PCA(主成分分析)
LAMBDA 全称 Least-square AMBiguity Decorrelation Adjustment,最小二乘降相关平差。主要分为以下两步:(1)为降低模糊度参数之间相关性而进行的多维整数变换;(2)在转换后的空间内进行模糊度搜索,然后再将结果转换回模糊度空间中,进而求得模糊度整数解。详细的原理可以参看[2],本文主要介绍 RTKLIB 中有关 LAMBDA 搜索的实现,并附以一个示
Music算法叫做多信号分类算法(Multiple Signal Classification),Music算法的基本思想是将任意阵列输出数据的协方差矩阵进行特征值分解,对应不同特征值的特征向量构成相互正交的信号子空间和噪声子空间,大特征值对应的特征向量构成的是信号子空间,小特征值对应的特征向量构成的是噪声子空间,然后利用两个子空间之间的正交性来估计信号的来波方向(DOA估计)。假设N元等距线阵,
matlab遗传算法求解旅行商问题,对viafcccy原文的代码复现
密码学 一文读懂ZUC密码这次在来聊一个国产密码, 祖冲之算法(ZUC)是中华人民共和国政府采用的一种序列密码标准,由国家密码管理局于2012年3月21日发布,相关标准为“GM/T 0001-2016 祖冲之序列密码算法”,2016年10月成为中国国家密码标准(GB/T 33133-2016)。祖冲之算法于2011年9月被3GPP采纳为国际加密标准(TS 35.221),可供LTE移动终端选用。【
1、旋转矩阵1、点,向量和坐标系我们生活在三维空间当中,三维空间由三个轴组成,空间中的任意一个位置可以由三个坐标来指定。对于视觉SLAM的研究,我们不仅要确定相机的位置,还有确定相机的位姿,也就是相机的朝向。用线性代数的知识来说,我们可以在一个线性空间中确定一个向量,并且这个向量在该线性空间内的坐标是确定的。例如确定向量a的坐标为:根据线性代数的知识我们可以对向量进行一定的运算,如加减,内积,外积
2D-2D:对极几何(epipolar geometry)对极约束现在,假设我们从两张图像中,得到了一对配对好的特征点,像图7-7里显示的那样。如果我们有若干对这样的匹配点,就可以通过这些二维图像点的对应关系,恢复出在两帧之间摄像机的运动。连线 O1p1‾\overline{O_{1} p_{1}}O1p1 和连线 O2p2‾\overline{O_{2} p_{2}}O2p2 在三维
一.熟悉Eigen矩阵运算 (2分,约2小时)Eigen(http://eigen.tuxfamily.org)是常用的 C++矩阵运算库,具有很高的运算效率。大部分需要在 C++中使用矩阵运算的库,都会选用 Eigen作为基本代数库,例如 GoogleTensorflow,GoogleCeres,GTSAM等。本次习题,你需要使用 Eigen库,编写程序,求解一个线性方程组。为此,你需要先了解一
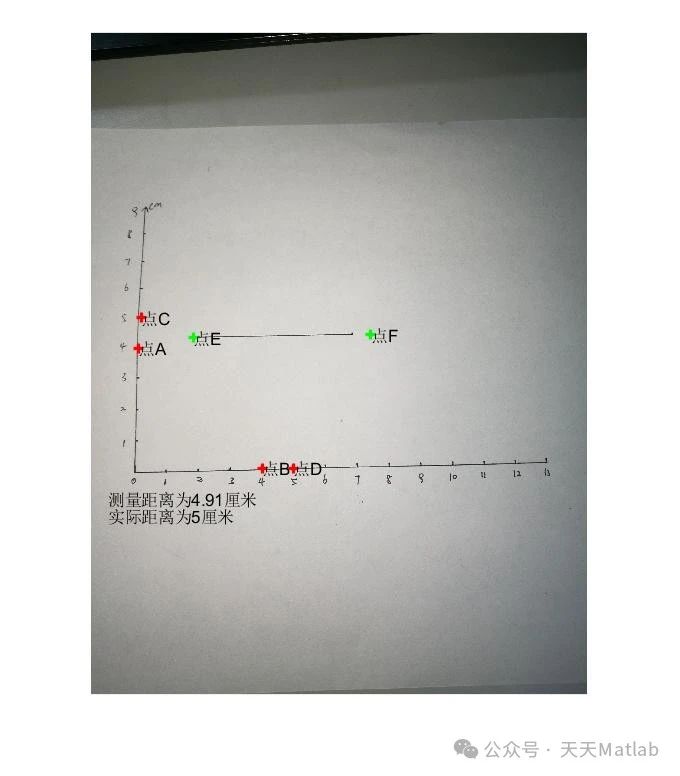
在工业生产、产品检测、机器人视觉等领域,对物体尺寸的精确测量至关重要。传统的人工测量方法效率低下、精度有限,而基于机器视觉的图像尺寸测量技术则具有高效率、高精度、非接触等优势,在实际应用中得到广泛应用。本文将深入探讨一种基于单幅图像的尺寸测量方法,利用单应性矩阵实现对图像中物体的尺寸精确测量。本文介绍了基于单幅图像的尺寸测量方法,利用单应性矩阵实现对图像中物体的尺寸精确测量。该方法具有以下优点:简
一、手写高斯牛顿法三个步骤:1、先根据模型生成x,y的真值,并在真值中添加高斯分布的噪声2、使用高斯牛顿法进行迭代3、求解高斯牛顿法的增量方程增量方程的推到过程图片来源 该公式等同于133页6.41式Σ 是 高斯噪声的方差CMakeLists.txtcmake_minimum_required(VERSION 3.0)project(ch6)set(CMAKE_BUILD_TYPE Release
1.两个相机之间的非线性优化观测相机方程关于相机位姿与特征点的雅可比矩阵:1.1 位姿:1.2 3D特征点fx,fy,fz为相机内参X',Y',Z'为3D点在相机坐标系下的坐标该误差是观测值减去预测值,反过来,预测值减观测值时,去掉或加上负号即可姿态定义为先平移后旋转,如果定义为先旋转后平移,将该矩阵的前3列与后3列对调即可...
李群与李代数
《视觉SLAM十四讲》中SE(3)指数映射和左雅克比矩阵的推导高博的书上给出了SO(3)SO(3)SO(3)的指数映射推导,但对于SE(3)SE(3)SE(3),仅介绍了结论,没有给出详细推导。最近在补李群和李代数基础,就当做加深理解,自己推一遍。设ξ=[ρ,ϕ]T∈se(3)\boldsymbol{\xi} = \left[ \rho , \phi\right] ^T\in \mathfrak{
视觉 slam
视觉SLAM十四讲学习记录 第四讲(习题)
主要目标1.理解三维空间的刚体运动描述方式:旋转矩阵、变换矩阵、四元数和欧拉角。2.掌握Eigen库的矩阵、几何模块的使用方法。
[视觉SLAM十四讲]学习笔记1-刚体运动之旋转矩阵与变换矩阵
无论是旋转矩阵、旋转向量,虽然它们能描述旋转,但是非常不直观的。当我们看到一个旋转矩阵或旋转向量时,很难想象出来这个旋转究竟是什么样的。而欧拉角则提供了一种非常直观的方式来描述旋转一一它使用了三个分离的转角,把一个旋转分解成三次绕不同轴的旋转当然,由于分解方式有许多种,所以欧拉角也存在着不同的定义方法。比如说,当我先绕X 轴旋转,再绕Y轴,最后绕之轴,就得到了一个 XYZ 轴的旋转。假设一个刚体的
目标:理解slam的框架以及它的理论知识。供以后自己查阅。第三章:主要讲一些基本的数学知识,包括点,向量,旋转矩阵三大类,高翔老师图文并用的方式讲的非常清晰。点点需要在某个坐标系下的表达,一般在世界坐标系表达,一般情况是e0=[100]e_0=\begin{bmatrix}1\\0\\0\end{bmatrix}e0=⎣⎡100⎦⎤, e1=[010]e_1=\begin{bmatrix}
1.ICP假设有一组配对好的3D点, \(P={P_{1}, ..., P_{N}}\), \(P^{'}={P_{1}^{'}, ..., P_{N}^{'}}\)。有一个欧式变换R,t,使得: \(p_{i} = Rp^{'}_{i} + t\)该问题可以用迭代最近点(ICP)来求解。注意考虑两组3D点的变换时,和相机没有关系。ICP求解线性代数的求解(SVD)和非线性优化...