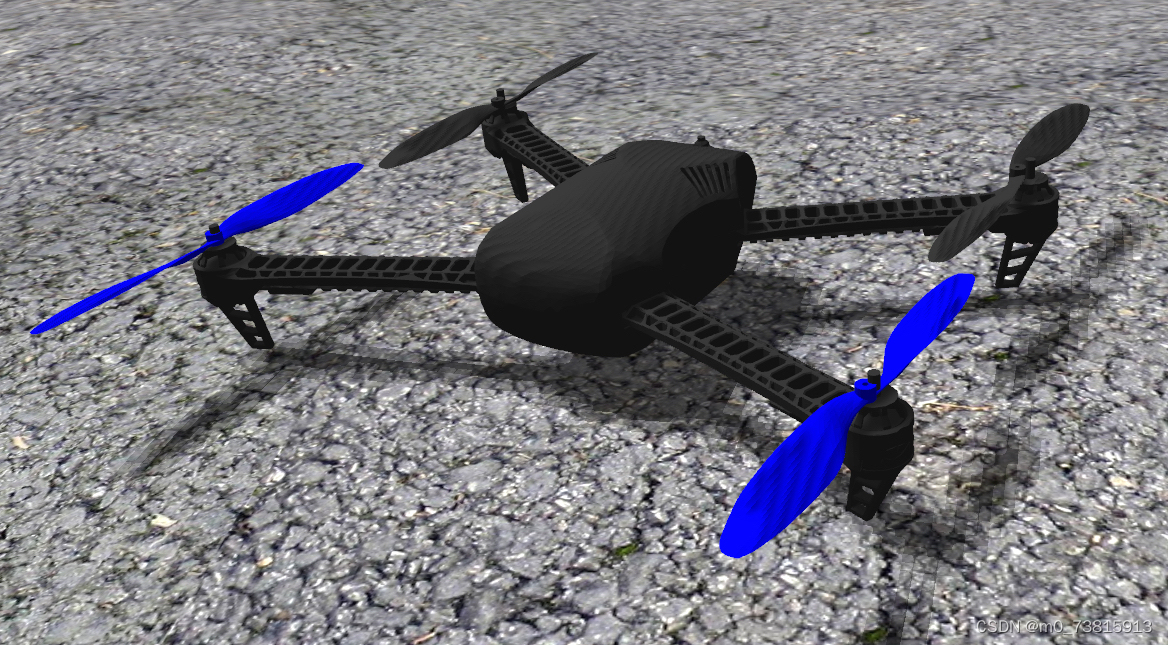
ROS系统下gazebo环境中,无人机结合目标跟踪算法(SiamCar),完成对物体的跟踪(可以是小车或者其他的)
·
ROS系统下gazebo环境中,无人机结合目标跟踪算法(SiamCar),完成对物体的跟踪(可以是小车或者其他的),然后给出轨迹对比图等评估指标。
开发语言:python
仿真平台:PIXHAWK
运行环境:ros (建议Ubuntu18.04+ros melodic)
1、四旋翼无人机跟踪小车或其他
2、跟踪算法用siamcar
3、轨迹评估
确认无人机可以跟踪小车后,可做三个场景:
1.、小车直线运动无人机跟踪,在rviz上显示小车和无人机的运动轨迹(同时保存小车和无人机运动过程中的坐标位置)
2、小车转圈
3、两辆小车(一模一样的),一辆不动,另一辆作直线运动然后无人机跟踪并经过第一辆的旁边,显示轨迹,保存坐标。
提供:源码及技术文档
ID:5645670136881823 爱吃肉的猪

魔乐社区(Modelers.cn) 是一个中立、公益的人工智能社区,提供人工智能工具、模型、数据的托管、展示与应用协同服务,为人工智能开发及爱好者搭建开放的学习交流平台。社区通过理事会方式运作,由全产业链共同建设、共同运营、共同享有,推动国产AI生态繁荣发展。
更多推荐


 0
 0
- 0


 已为社区贡献1条内容

所有评论(0)